OpenAI ha disuelto oficialmente su equipo de robótica independiente, reasignando a sus investigadores a las organizaciones principales de investigación y aplicada de la empresa. Este movimiento refleja un giro estratégico hacia la 'IA con cuerpo' (embodied AI), donde se espera que los modelos de propósito general de la empresa —diseñados para lenguaje, código y visión— proporcionen la inteligencia subyacente para dispositivos físicos como robots humanoides.
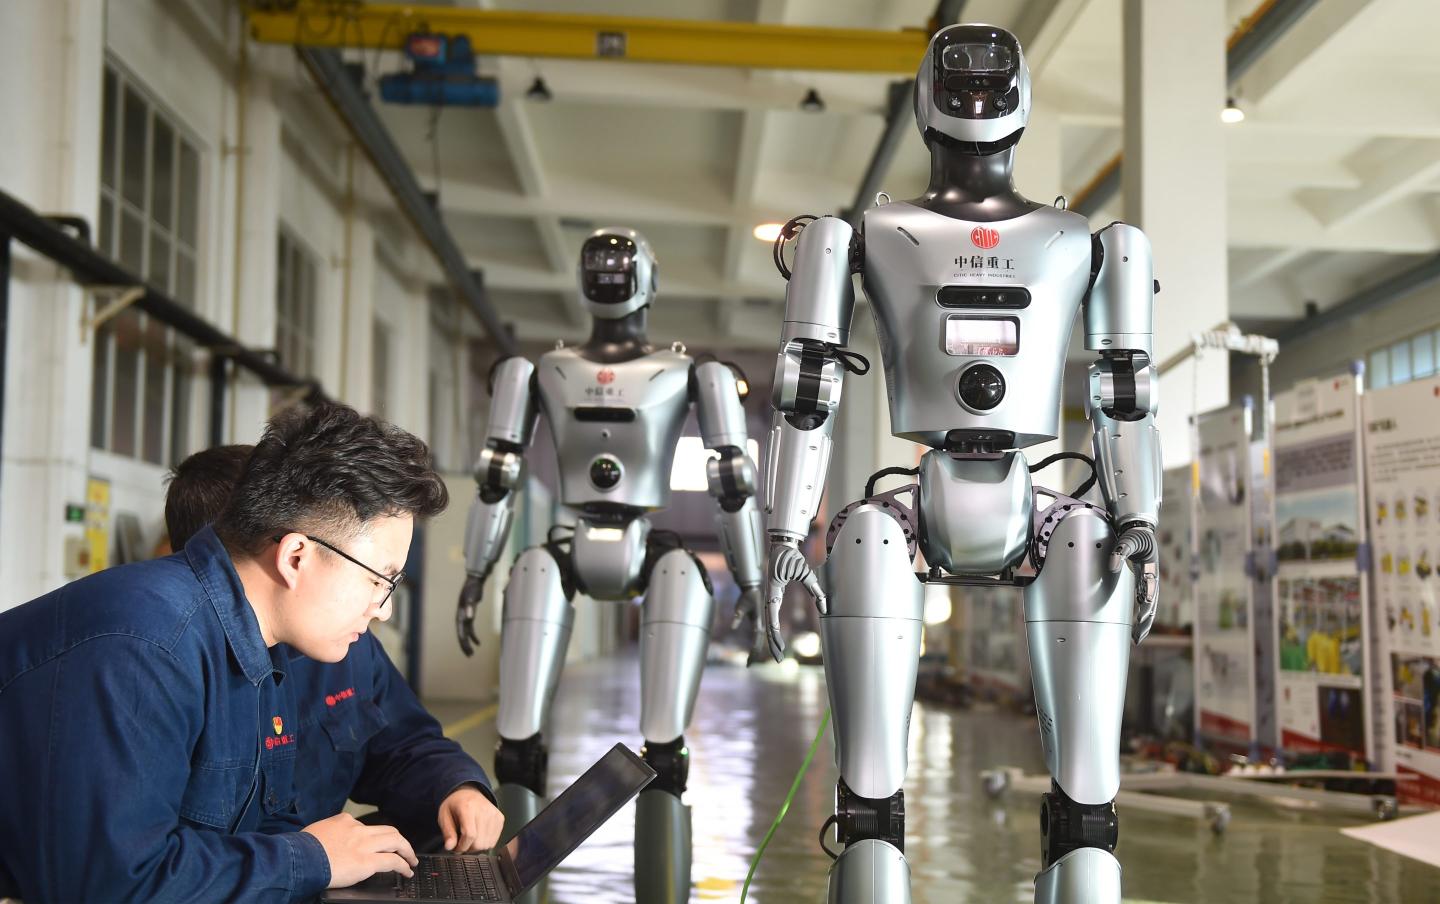
El artículo analiza el cambio de OpenAI hacia el uso de modelos de propósito general para proporcionar la inteligencia subyacente a dispositivos físicos como robots humanoides.
De equipos especializados a inteligencia general
La reorganización sigue a un período de experimentación en el que OpenAI exploró si eran necesarios modelos de robótica especializados para cerrar la brecha entre la IA y el mundo físico. Al disolver el equipo independiente, OpenAI apuesta a que sus modelos de frontera, como GPT-6 Astra, han alcanzado un nivel de madurez en el que pueden controlar directamente las acciones robóticas.
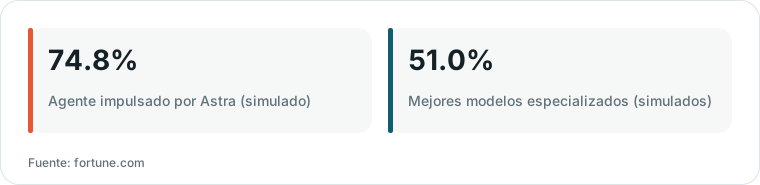
Gráfico elaborado por HN Digest a partir de cifras de fortune.com; los valores se muestran como en la fuente.
Este cambio refleja una tendencia más amplia en la industria de la IA, donde los desarrolladores buscan evitar la construcción de 'cerebros' separados para cada dispositivo nuevo. En su lugar, aspiran a crear un modelo único y altamente capaz que pueda aplicarse a diversas tareas, desde escribir código hasta operar un robot humanoide.
“La reorganización refleja una apuesta que está ganando tracción en toda la industria de la IA: que los modelos de propósito general construidos para lenguaje, código y visión también pueden usarse para la 'IA con cuerpo', donde los modelos de IA controlan dispositivos que pueden actuar en el mundo físico, como robots, coches sin conductor o drones.”
— Exclusive: OpenAI disbands its stand-alone robotics team as its general-purpose AI models start running robots | Fortune
Rendimiento en simulación y razonamiento
Los investigadores han observado un rendimiento sorprendente al conectar GPT-6 Astra con robots, utilizando directamente el modelo de IA de propósito general para realizar tareas robóticas. Estos modelos son cada vez más capaces de manejar razonamientos espaciales complejos, como ajustarse a diferentes condiciones de iluminación o identificar la secuencia correcta de pasos en una tarea de varias partes.
Al tratar la robótica como una aplicación derivada de la inteligencia general —similar a cómo los modelos de frontera ahora impulsan herramientas especializadas de codificación o legales— OpenAI busca simplificar su ruta de desarrollo. Este enfoque asume que las capacidades de razonamiento subyacentes de un modelo grande son suficientes para gestionar las limitaciones físicas de un robot.
Compensaciones en latencia y conectividad
A pesar de las capacidades de razonamiento de alto nivel de los modelos generales, el despliegue práctico enfrenta obstáculos significativos. Los modelos de lenguaje de gran tamaño son inherentemente lentos y normalmente requieren alojamiento en la nube, lo que exige una conexión de red constante y de alta velocidad para que un robot funcione en tiempo real.
Los expertos señalan que, si bien los modelos generales proporcionan una planificación de alto nivel superior, sigue existiendo una necesidad funcional de modelos más pequeños y especializados que puedan ejecutarse localmente en la computadora de a bordo de un robot. Estos sistemas 'reflexivos' son necesarios para manejar respuestas a nivel de milisegundos para sensores y actuadores que un modelo dependiente de la nube no puede proporcionar actualmente.
Enfoque corporativo y presión financiera
El movimiento también se alinea con el impulso interno de OpenAI para eliminar las 'misiones secundarias' y concentrarse en productos principales potencialmente rentables. Esta reorganización ocurre mientras la empresa enfrenta presión para gestionar pesadas pérdidas operativas mientras busca cerrar una nueva ronda de financiación y se prepara para una posible salida a bolsa (IPO) a principios de 2027.
Qué dicen los lectores de Hacker News
- Nota técnica: Un comentarista argumentó que los modelos generales son actualmente ineficientes para la robótica porque los sensores y actuadores requieren respuestas a nivel de milisegundos que los modelos de lenguaje de gran tamaño no pueden proporcionar a través de un enlace de comunicaciones. comentario ↗
- Nota técnica: Otro usuario sugirió que la estrategia podría implicar el uso de modelos de frontera para construir 'agentes reflexivos' o fragmentos especializados de un cerebro, en lugar de que el modelo principal maneje cada acción de bajo nivel directamente. comentario ↗
- Escéptico: Un comentarista expresó escepticismo sobre la viabilidad de este enfoque en contextos donde el cómputo no es abundante o donde la transmisión de datos de sensores en tiempo real a un centro de datos distante es impracticable. comentario ↗
- Pregunta abierta: Varios comentaristas plantearon preguntas sobre la implementación específica, preguntando si los modelos generan señales de bajo nivel para servos o comandos de alto nivel, y señalaron el potencial de una alta ineficiencia de tokens. comentario ↗
Resumen de opiniones del hilo de Hacker News; no son hechos verificados. Leer el debate completo ↗