OpenAIは、独立したロボティクスチームを公式に解体し、その研究者を会社の主要な研究組織および応用組織に再配置しました。この動きは「身体性AI(embodied AI)」への戦略的転換を反映しており、言語、コード、ビジョン向けに設計された同社の汎用モデルが、ヒューマノイドロボットのような物理的デバイスの基礎となる知能を提供することが期待されています。
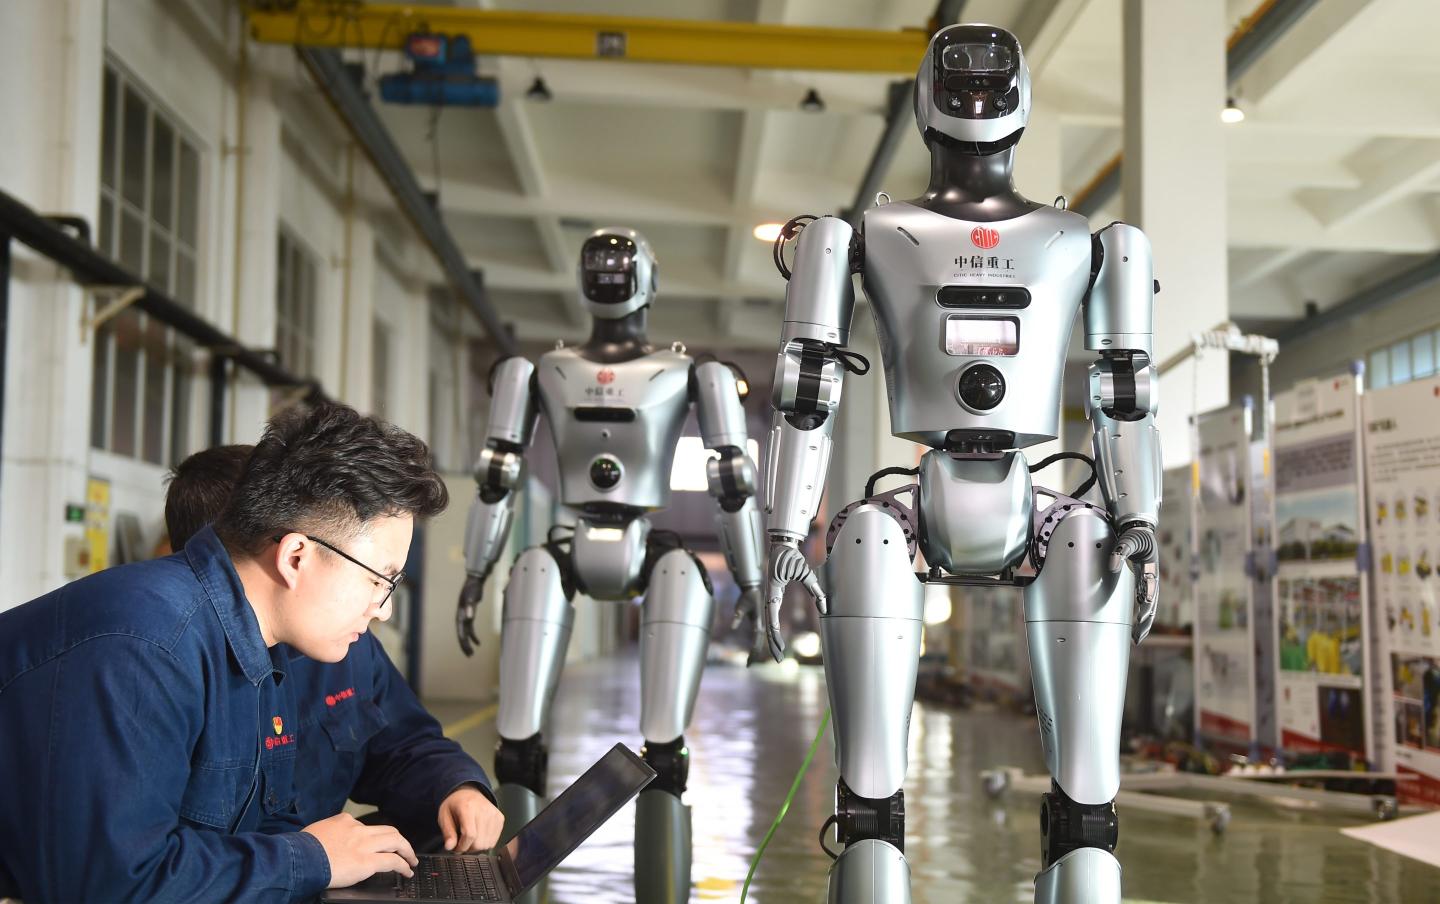
この記事では、OpenAIがヒューマノイドロボットのような物理的デバイスの基礎となる知能を提供するために、汎用モデルを使用する方向への転換について論じています。
特殊チームから汎用知能へ
この再編は、AIと物理世界のギャップを埋めるために特殊なロボティクスモデルが必要かどうかをOpenAIが模索した実験期間の後に行われました。独立したチームを解体することで、OpenAIはGPT-6 Astraなどの最先端モデルが、ロボットの動作を直接制御できるレベルの成熟度に達したと賭けています。
HN Digestによる図表(fortune.comの報告数値に基づく)。数値はソースの表記通り。
この転換は、開発者が新しいデバイスごとに個別の「脳」を構築することを避けようとするAI業界の広範なトレンドを反映しています。その代わりに、コードの記述からヒューマノイドロボットの操作まで、さまざまなタスクに適用できる単一の高度なモデルを作成することを目指しています。
「この再編は、AI業界全体で勢いを増している賭けを反映しています。それは、言語、コード、ビジョン向けに構築された汎用モデルが、ロボット、自動運転車、ドローンなど、物理世界で行動できるデバイスを制御する『身体性AI』にも使用できるというものです。」
— Exclusive: OpenAI disbands its stand-alone robotics team as its general-purpose AI models start running robots | Fortune
シミュレーションと推論におけるパフォーマンス
研究者は、GPT-6 Astraをロボットに接続し、汎用AIモデルを直接使用してロボットのタスクを実行した際に、驚くべきパフォーマンスを観察しました。これらのモデルは、異なる照明への適応や、多段階のタスクにおける正しい手順の特定など、複雑な空間的推論を処理する能力をますます高めています。
ロボティクスを、最先端モデルが現在特殊なコーディングや法務ツールを動かしているのと同様に、汎用知能のダウンストリーム・アプリケーションとして扱うことで、OpenAIは開発経路の合理化を目指しています。このアプローチは、大規模モデルの基礎となる推論能力が、ロボットの物理的な制約を管理するのに十分であることを前提としています。
レイテンシと接続性のトレードオフ
汎用モデルの高度な推論能力にもかかわらず、実用的な展開には大きな障害があります。大規模言語モデルは本質的に低速であり、通常はクラウドでのホスティングを必要とするため、ロボットがリアルタイムで機能するためには、絶え間ない高速ネットワーク接続が必要となります。
専門家は、汎用モデルが優れた高度な計画を提供する一方で、ロボットのオンボードコンピュータ上でローカルに動作する、より小型で特殊なモデルの機能的な必要性が依然として存在することを指摘しています。これらの「反射的」なシステムは、クラウド依存のモデルでは現在提供できない、センサーやアクチュエータに対するミリ秒単位の応答を処理するために不可欠です。
企業の焦点と財務的圧力
この動きは、OpenAIの内部的な「サイドクエスト」を排除し、核心となる、潜在的に収益性の高い製品に集中するという推進とも一致しています。この再編は、同社が新たな資金調達ラウンドを完了させ、2027年初頭のIPOの可能性に備える中で、多額の営業損失を管理しなければならない圧力を受けている中で行われています。
Hacker Newsの読者の反応
- 技術的な指摘: あるコメントでは、センサーやアクチュエータは通信リンクを介した大規模言語モデルでは提供できないミリ秒単位の応答を必要とするため、汎用モデルは現在ロボティクスにとって非効率であると主張されました。 コメント ↗
- 技術的な指摘: 別のユーザーは、戦略として、メインモデルがすべての低レベルな動作を直接処理するのではなく、最先端モデルを使用して「反射エージェント」や脳の特殊な断片を構築することが含まれている可能性があると示唆しました。 コメント ↗
- 懐疑的: あるコメントでは、計算資源が豊富でない状況や、遠隔のデータセンターへのリアルタイムなセンサーストリーミングが実用的でない状況において、このアプローチの実現可能性について懐疑的な意見が示されました。 コメント ↗
- 疑問: 数人のコメント者が具体的な実装について疑問を投げかけ、モデルがサーボ用の低レベル信号を生成するのか、あるいは高レベルのコマンドを生成するのかを問い、高いトークン効率の低さを指摘しました。 コメント ↗
Hacker Newsのスレッドで出た意見の要約です。事実として検証されたものではありません。 議論の全文を読む ↗