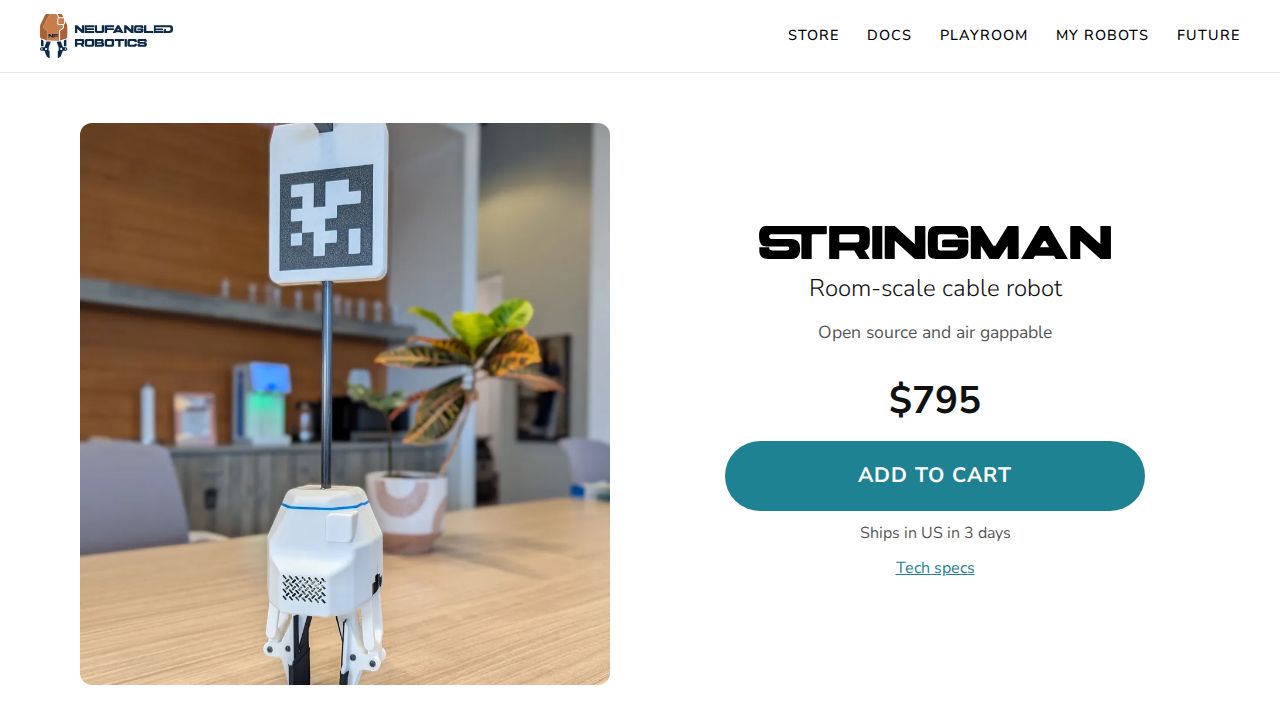
Stringman es un robot manipulador de código abierto a escala de habitación, diseñado para mover y levantar objetos utilizando un mecanismo impulsado por cables. Con un precio aproximado de 800 dólares, el proyecto se centra en la cinemática funcional —la geometría del movimiento— en lugar de la estética compleja de los robots humanoides tradicionales. Al utilizar un sistema de cables y motores, el robot puede realizar tareas como recoger objetos pesados como mantas u organizar objetos domésticos como juguetes infantiles.
El mecanismo central de Stringman se basa en su arquitectura impulsada por cables, la cual le permite ejercer una fuerza de levantamiento significativa en relación con su tamaño. A diferencia de los brazos robóticos estándar que dependen de articulaciones rígidas y actuadores pesados, el sistema de cables de Stringman distribuye la fuerza a través de la estructura. Este diseño permite que el robot maneje objetos grandes y blandos, una capacidad que algunos observadores señalaron como una de las principales fortalezas del prototipo. Sin embargo, esta dependencia de los cables introduce desafíos técnicos específicos, como el riesgo de que los cables sean jalados hacia abajo o la necesidad de sistemas de control de bucle cerrado sofisticados para evitar que el robot se balancee durante su funcionamiento.
La discusión en torno al proyecto destaca una división entre el deseo de una estética humanoide y los beneficios prácticos de los diseños especializados. Mientras que algunos entusiastas expresaron una preferencia por el 'atractivo' de los chasis bípedos, otros argumentaron que el diseño más eficiente para una tarea específica no necesita parecer humano. Las aplicaciones potenciales del proyecto van desde el uso doméstico, como ordenar juguetes, hasta escalas industriales, donde se utilizan sistemas similares impulsados por cables para el enrutamiento de láminas a gran escala. A pesar de su ingenio, la iteración actual sigue siendo un prototipo, y algunos señalaron que un producto de consumo pulido requeriría un hardware más robusto y una estética refinada para ser viable en entornos domésticos.