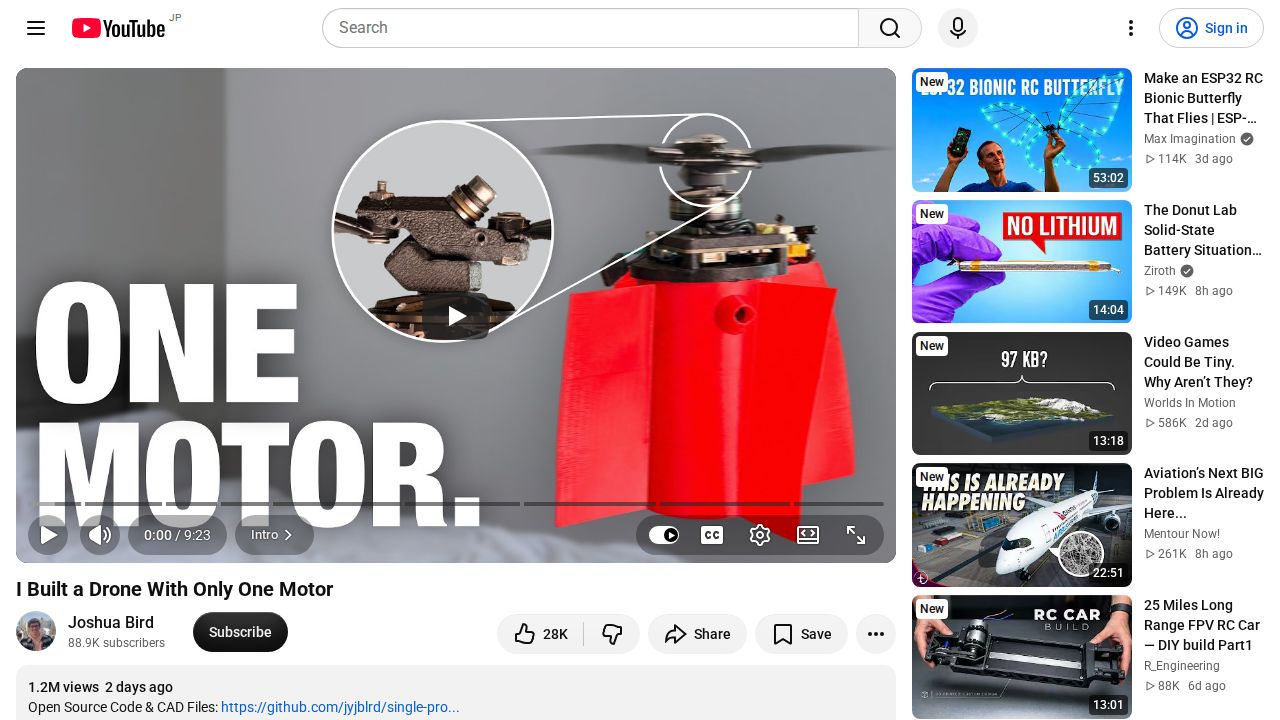
Joshua Bird ha desarrollado un dron capaz de volar utilizando un solo motor, una hazaña que normalmente requiere múltiples rotores o complejos mecanismos de enlace para mantener la estabilidad. A diferencia de los drones multirotores convencionales que dependen de variar las velocidades de varios motores independientes, este diseño de motor único —a menudo denominado monocóptero— utiliza un sistema de bisagras especializado. Este mecanismo permite al dron controlar la sustentación y la orientación del rotor mientras gira, reemplazando eficazmente el plato de empuje que se encuentra en los helicópteros tradicionales. El sistema se basa en un codificador magnético y la modulación de par para proporcionar la dinámica de vuelo necesaria.
El núcleo de la innovación reside en el cambio de la complejidad mecánica a la complejidad algorítmica. Debido a que el motor único hace que el dron gire tan pronto como despega, el software de control debe calcular y ajustar constantemente la posición del rotor para mantener un rumbo estable. Los comentaristas en Hacker News señalaron que este enfoque refleja la 'robótica subactuada', donde un sistema tiene menos entradas de control que grados de libertad. Esto es similar a cómo algunos aviones de combate modernos carecen de estabilizadores verticales y, en su lugar, dependen de un software de tiempo real altamente sensible para gestionar el alabeo y la guiñada. El constructor también utilizó cámaras de alta resolución y alta velocidad para investigar y mitigar el 'flutter', vibraciones que pueden ocurrir a las altas velocidades requeridas para un vuelo estable.
Si bien el diseño es mecánicamente elegante, introduce compensaciones prácticas específicas. Un comentarista señaló que una configuración de dos motores con un motor de cola podría ser más práctica para el uso diario, ya que el dron de motor único es inherentemente propenso a la rotación. Además, aunque el concepto de un rotor de motor único ha sido explorado en helicópteros de control remoto, aplicarlo a un chasis de dron presenta desafíos únicos con respecto a la vibración del marco y el margen de error en los bucles de control. El proyecto también destaca una tendencia creciente en la ingeniería donde se utiliza software complejo para superar las limitaciones físicas, abriendo potencialmente las puertas a configuraciones de drones más pequeñas, baratas o especializadas, como aquellas destinadas a aplicaciones de escaneo o imágenes de alta velocidad.
Evidencia: 1. El mecanismo del dron involucra un diseño de bisagra especial, un codificador magnético y la modulación de par para controlar la sustentación sin un plato de empuje (hn-50150089). 2. El proyecto demuestra el principio de la robótica subactuada, donde el software gestiona la orientación del dron para compensar la rotación del motor único (hn-50150089). 3. El constructor utilizó cámaras de alta velocidad para investigar y abordar el flutter del rotor durante el proceso de desarrollo (hn-50150089).