El Open Micro-Manipulator es un proyecto de código abierto diseñado para proporcionar una plataforma de control de movimiento XYZ motorizada de bajo costo y fácil de construir. Está diseñado para tareas de alta precisión como la exploración de componentes electrónicos, la alineación óptica y la microscopía. El sistema utiliza una estructura cinemática paralela combinada con juntas de bolas en miniatura para lograr un equilibrio entre la rigidez mecánica y un amplio rango de movimiento. Al aprovechar motores paso a paso comerciales y un controlador de bucle cerrado de 30 kHz, la plataforma tiene como objetivo hacer que la precisión submicrométrica sea accesible tanto para aficionados como para investigadores.
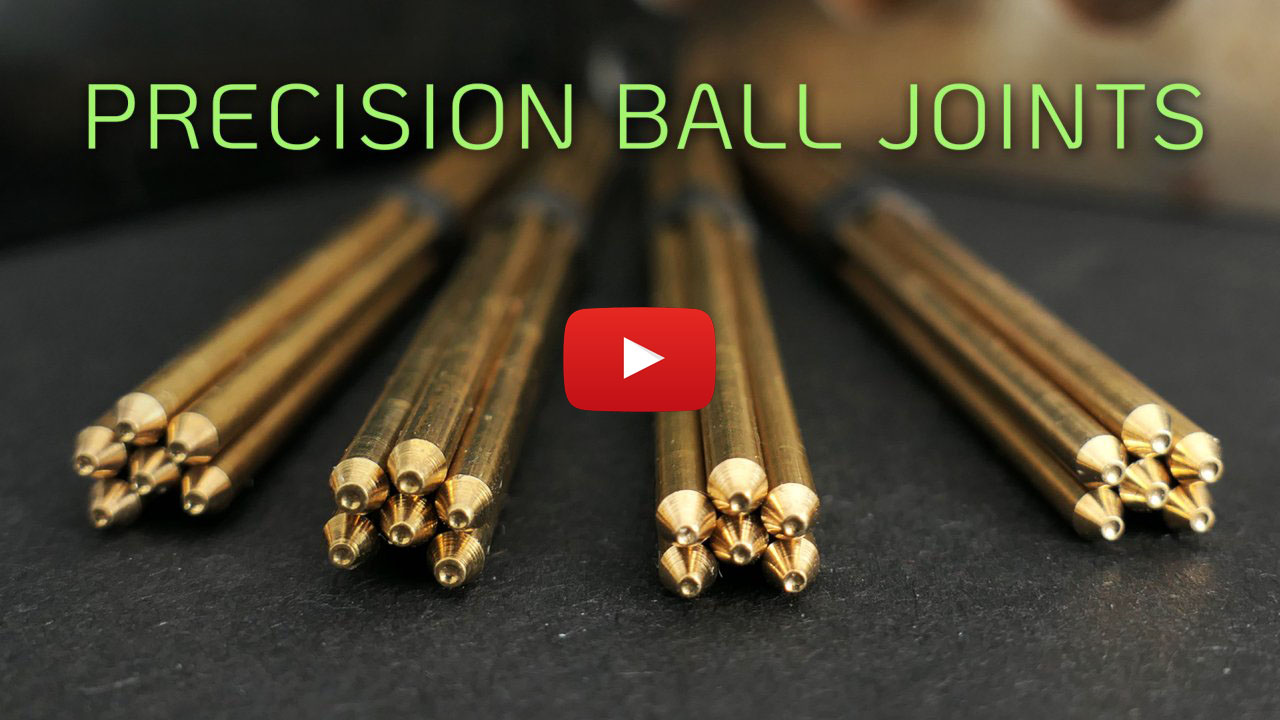
El sistema utiliza una estructura cinemática paralela combinada con juntas de bolas en miniatura para lograr un equilibrio entre la rigidez mecánica y un amplio rango de movimiento.
Para alcanzar sus objetivos de precisión, la plataforma emplea un enfoque de 'engranaje magnético'. Esta técnica aumenta artificialmente la resolución de los codificadores rotativos magnéticos de bajo costo por un factor de 30, permitiendo que el sistema logre pasos tan pequeños como 50nm. Si bien el proyecto alcanza esta alta resolución, los desarrolladores señalan explícitamente una distinción entre resolución y precisión, afirmando que la precisión absoluta del dispositivo es significativamente menor que su resolución teórica. El hardware está diseñado para ser accesible, utilizando una PCB que no requiere soldadura SMD y componentes que pueden fabricarse mediante fresado CNC estándar de 3 ejes o impresión 3D.
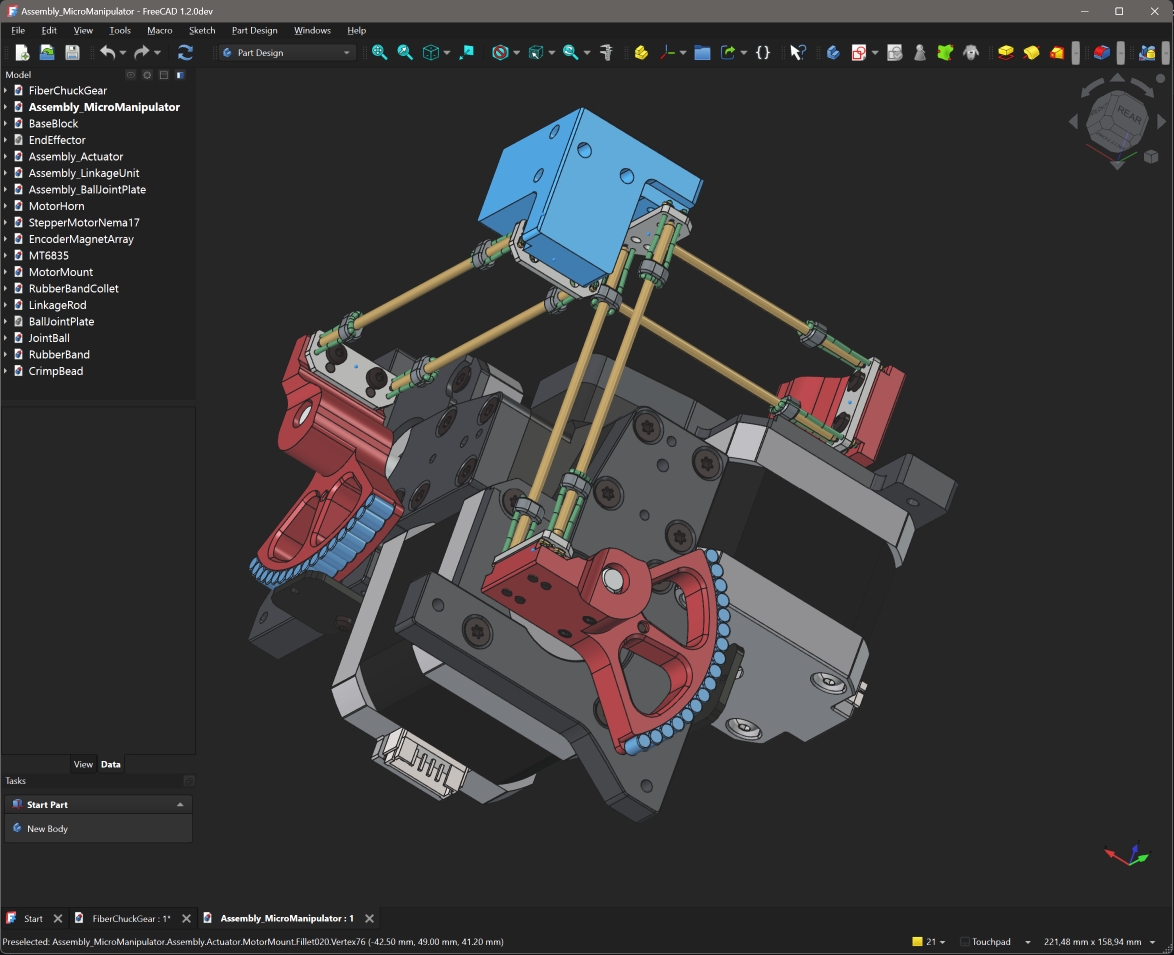
El hardware está diseñado para ser accesible, utilizando una PCB que no requiere soldadura SMD y componentes que pueden fabricarse mediante fresado CNC estándar de 3 ejes o impresión 3D.
El control y la integración se gestionan a través de una pila de firmware escrita en C++ que admite un subconjunto de comandos G-Code a través de una interfaz serie USB. El firmware incluye una pila de planificación de movimiento con capacidades de anticipación (look-ahead) para garantizar un seguimiento de trayectoria suave y admite interpolación de pose de 6DOF. Para facilitar su uso, el proyecto proporciona una API de Python para la comunicación serie y una interfaz gráfica de usuario (GUI) que puede mostrar transmisiones de cámara en vivo, como las de un microscopio. Aunque el proyecto está optimizado actualmente para el movimiento XYZ, la arquitectura de firmware subyacente está diseñada para admitir configuraciones más complejas, como plataformas de movimiento hexápodo.
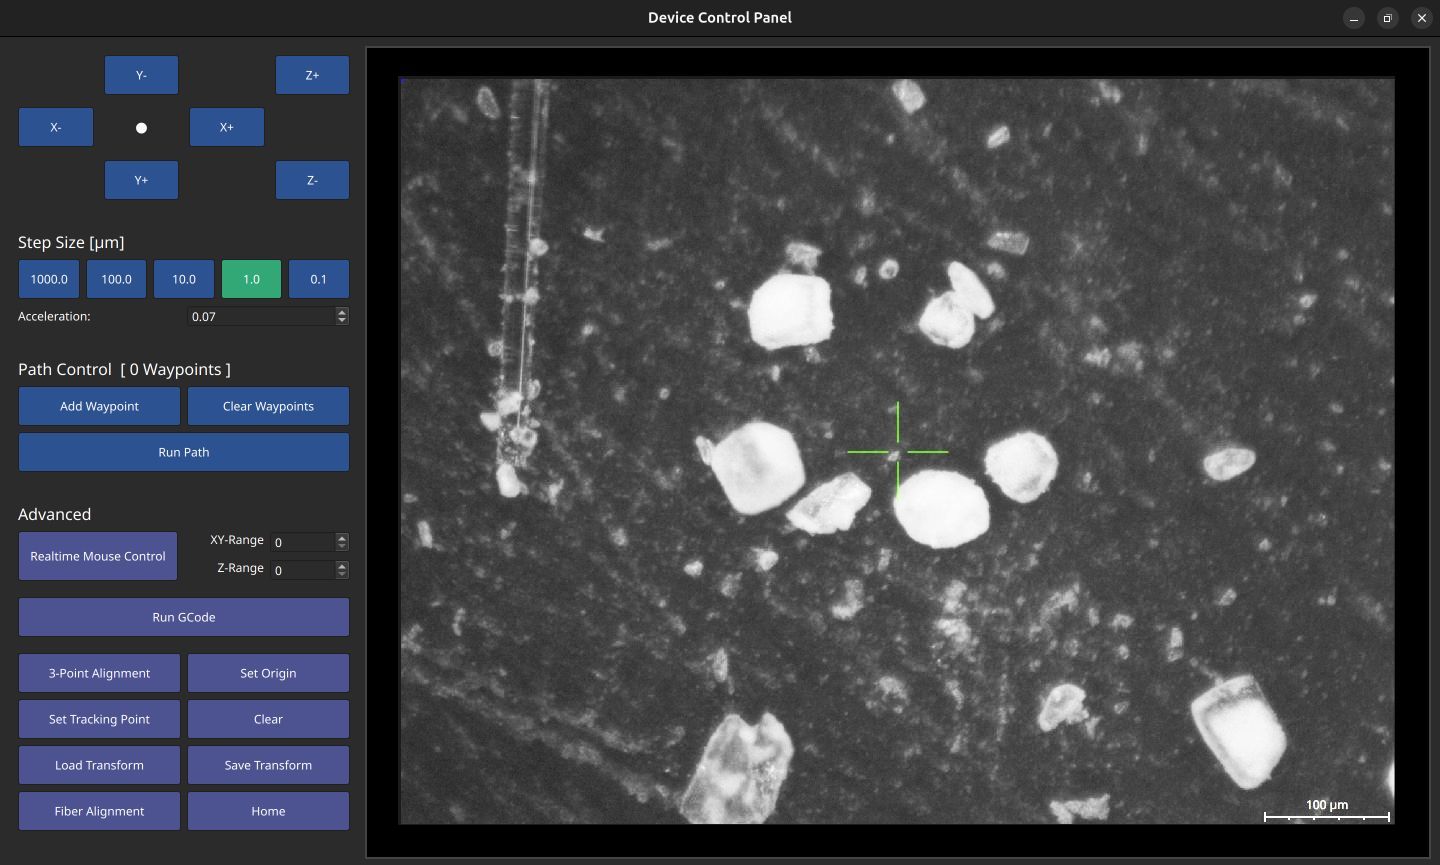
Para facilitar su uso, el proyecto proporciona una API de Python para la comunicación serie y una interfaz gráfica de usuario (GUI) que puede mostrar transmisiones de cámara en vivo, como las de un microscopio.