OpenAI 已正式解散其独立的机器人团队,将其研究人员重新分配到公司的主要研究和应用组织中。此举反映了向“具身智能”的战略转型,在该转型中,公司设计的用于语言、代码和视觉的通用模型预计将为人形机器人等物理设备提供底层智能。
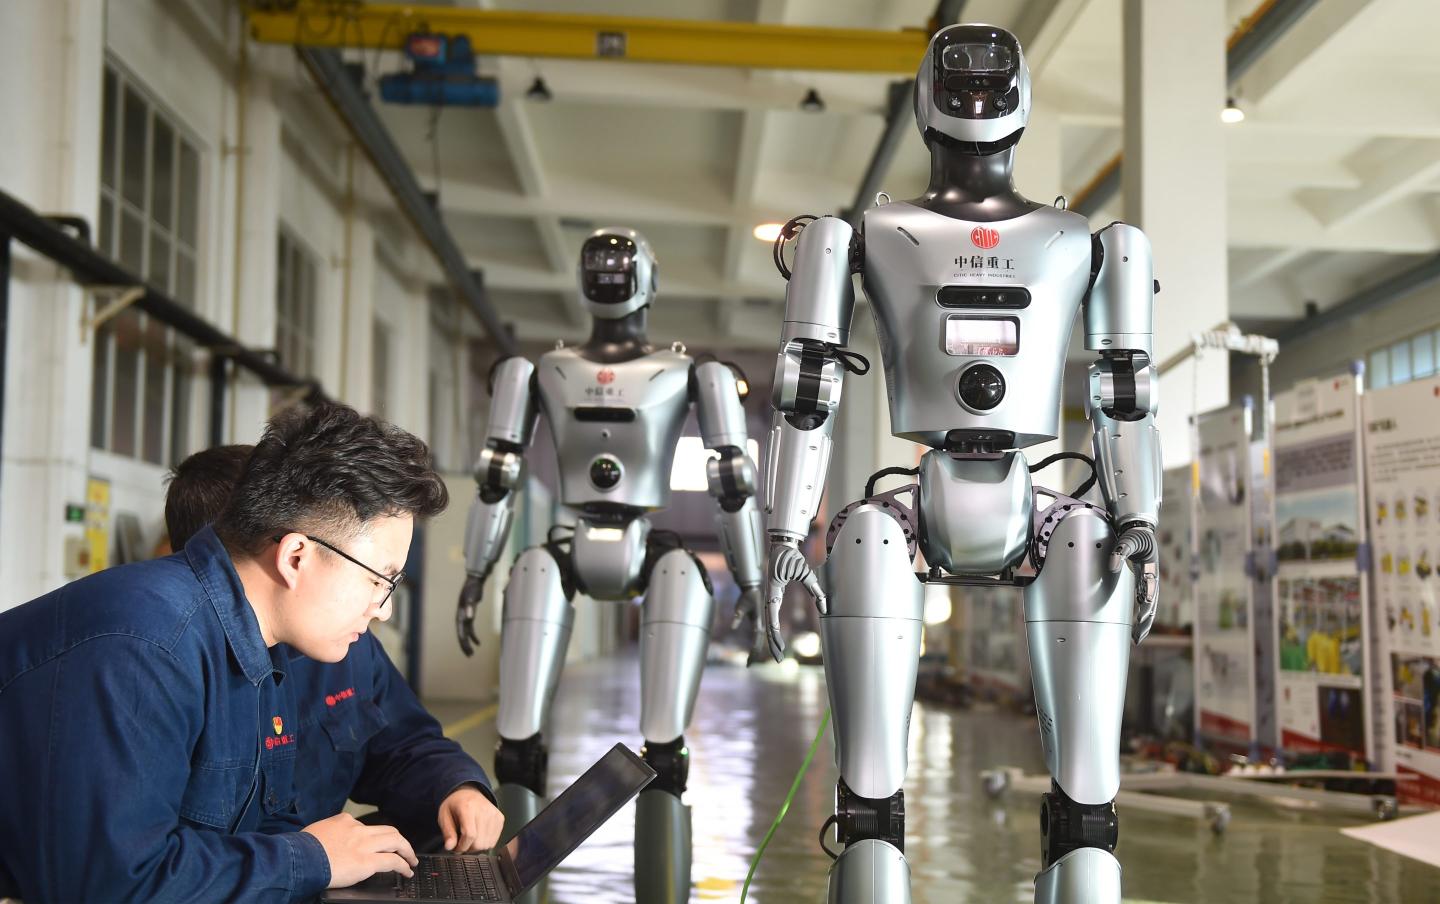
文章讨论了 OpenAI 向使用通用模型为人形机器人等物理设备提供底层智能的转变。
从专门团队到通用智能
此次重组是在 OpenAI 探索是否需要专门的机器人模型来弥合人工智能与物理世界之间差距的一段实验期之后进行的。通过解散独立团队,OpenAI 在赌注其前沿模型(如 GPT-6 Astra)已达到成熟水平,可以直接控制机器人的动作。
HN Digest 绘制的图表,数据源自 fortune.com;数值按原文显示。
这一转变反映了人工智能行业的更广泛趋势,即开发者寻求避免为每个新设备构建独立的“大脑”。相反,他们的目标是创建一个功能强大的单一模型,它可以应用于从编写代码到操作人形机器人的各种任务。
“此次重组反映了一个在人工智能行业中日益受到关注的赌注:为语言、代码和视觉构建的通用模型也可以用于‘具身智能’——即人工智能模型控制能够在物理世界中行动的设备,如机器人、无人驾驶汽车或无人机。”
— Exclusive: OpenAI disbands its stand-alone robotics team as its general-purpose AI models start running robots | Fortune
在模拟和推理中的表现
研究人员在将 GPT-6 Astra 连接到机器人时观察到了令人惊讶的性能,直接使用通用人工智能模型来执行机器人任务。这些模型越来越能够处理复杂的空间推理,例如适应不同的光照条件或识别多步骤任务中的正确步骤顺序。
通过将机器人视为通用智能的下游应用——类似于前沿模型现在为专门的编码或法律工具提供动力一样——OpenAI 旨在简化其开发路径。这种方法假设大模型的底层推理能力足以管理机器人的物理约束。
延迟与连接的权衡
尽管通用模型具有高层推理能力,但实际部署面临重大障碍。大语言模型本质上运行缓慢,且通常需要托管在云端,这要求机器人必须具备持续的高速网络连接才能实现实时运行。
专家指出,虽然通用模型提供了卓越的高层规划,但仍有功能上的需求是需要能在机器人的车载计算机上本地运行的小型专门模型。这些“反射式”系统对于处理传感器和执行器所需的毫秒级响应是必要的,而依赖云端的模型目前无法提供这些响应。
企业重心与财务压力
此举也符合 OpenAI 内部消除“支线任务”并集中于核心、潜在盈利产品的推动。此次重组发生在公司面临管理沉重运营亏损压力的同时,公司正寻求完成新一轮融资,并为 2027 年初可能进行的 IPO 做准备。
Hacker News 读者的反应
- 技术补充: 一位评论者认为,通用模型目前在机器人领域效率低下,因为传感器和执行器需要毫秒级的响应,而大语言模型无法通过通信链路提供这些响应。 评论 ↗
- 技术补充: 另一位用户建议,该策略可能涉及使用前沿模型来构建“反射代理”或大脑的专门切片,而不是让主模型直接处理每一个低层动作。 评论 ↗
- 质疑: 一位评论者对在计算资源不足或将实时传感器流传输到远程数据中心不切实际的情况下,该方法的可行性表示怀疑。 评论 ↗
- 疑问: 几位评论者对具体的实施方式提出了疑问,询问模型是生成用于伺服机构的低层信号还是高层指令,并指出可能存在高 Token 效率低下的问题。 评论 ↗
以上为 Hacker News 讨论中观点的摘要,并非经过核实的事实。 阅读完整讨论 ↗