イリノイ州のマット・クラインのような農家は、空中散布に切り替えることで、重いトラクターを畑に走らせることなく、収穫の数週間前にカバークロップを確立できるようになりました。この変化により、立っているトウモロコシにライ麦やクローバー・ラディッシュの混合種を直接散布することが可能になり、土壌圧密を引き起こす重機を避けながら土壌の健康を管理する手法を提供しています。
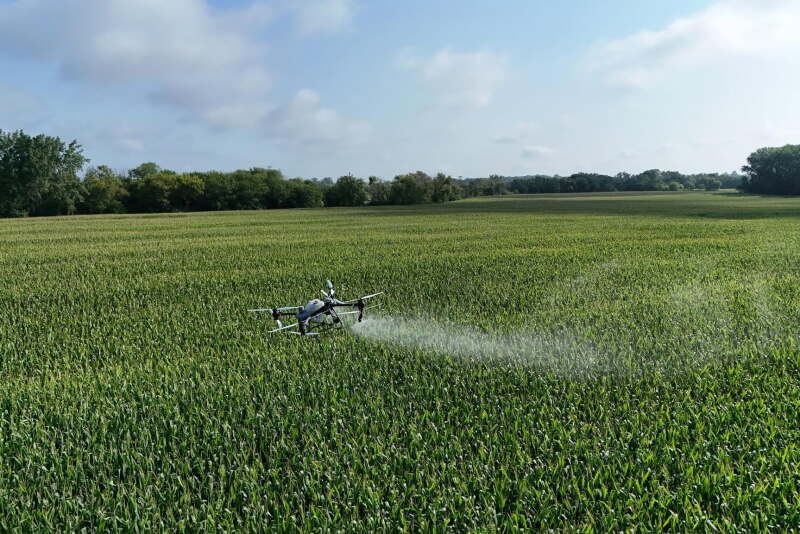
この画像は、冒頭の段落で説明されている空中散布の主な方法を例証しています。
地上の制限を克服する
従来の地上用ドリルは、種子と土壌の接触において標準的な手法とされることが多いですが、湿った条件下ではぬかるんだり、立っている作物に大きな収穫損失を与えたりすることがあります。ドローンはキャノピー(林冠)の上を飛行することでこれらの物理的な制約を回避し、一定の速度とより広いアクセシビリティを可能にします。
大学の普及活動の専門家は、ドローンが段々畑や湿ったポケットに到達するのに特に有用であると指摘しています。早期(8月下旬から10月中旬まで)に散布することで、農家は地面が凍る前にカバークロップが深い直根を発達させるための十分な時間を確保できます。
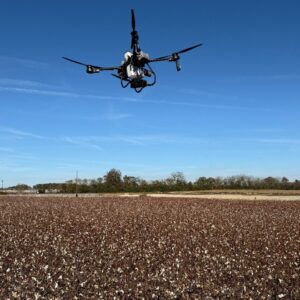
これは技術の具体的な動作例を提供し、地上の制限を克服する議論を補完します。
「空中アプローチにより、重いトラクターやドリルを畑に走らせることなく収穫の数週間前にカバークロップを確立でき、土壌の圧密を抑えることができます。」
— Flying on Green: Why Farmers Are Turning to Drones for Cover Crop Seeding
空中乾燥散布のメカニズム
現代の農業用ドローンは、液体溶液タンクと交換可能な特殊な乾燥散布システムを備えています。このシステムには、重量配分のために通常プラットフォームの中央付近に配置されるホッパーと、種子の流れを調節する計量機構が含まれています。
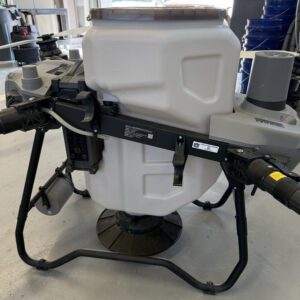
この画像は、記事のメカニズムセクションで言及されているホッパーを描写しています。
計量システムは、調整可能なスロットを備えた重力給餌ゲート、またはホッパーから散布ディスクへ材料を移動させるオーガー式のシステムのいずれかになります。これらのディスクは回転式またはバッフル付きの垂直式であり、オペレーターによって制御される速度でスワス(散布幅)全体に種子を散布します。
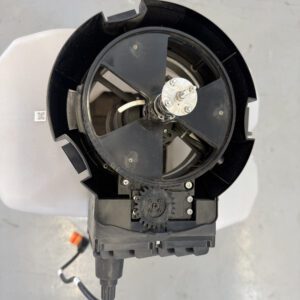
これはメカニズムセクションで説明されている2つの計量システムの1つを例証しています。
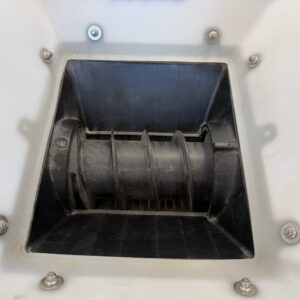
これはメカニズムセクションで説明されている代替のオーガー式計量システムを例証しています。
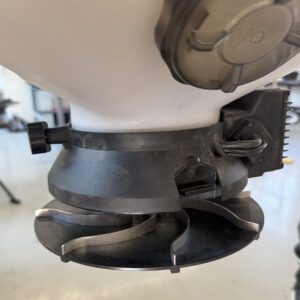
これはメカニズムセクションで言及されている散布ディスクのタイプの1つを示しています。
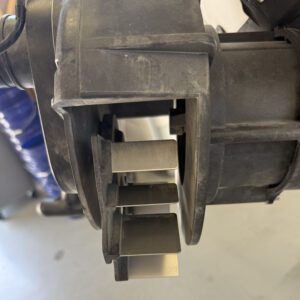
これはメカニズムセクションで説明されている2番目の散布ディスクのタイプを示しています。
経済的トレードオフと物流
空中散布は種子を土壌に「ドリルで打ち込む」わけではないため、考え方の転換が必要ですが、生産者にとっての計算はますます実行可能なものになっています。農家は、種子や契約サービスの初期費用の少なくとも50%を相殺するために、環境品質インセンティブプログラム(EQIP)などのUSDA天然資源保全局のプログラムを活用してきました。
主なトレードオフは、直接土壌に挿入するのではなく、散布に依存することです。しかし、農家はこの手法を長期的な経済的ヘッジと見なしています。なぜなら、カバークロップは養分を保持し、将来の肥料投入コストを削減しながら、時間の経過とともに土壌構造を改善することができるからです。
Hacker Newsの読者の反応
- 代替案: あるコメント投稿者は、ドローンは種子よりも肥料や農薬の散布に適していると主張し、多くの作物は土壌に挿入するために「ドリル」を必要とすると指摘しました。 コメント ↗
- 体験談: 別のユーザーは、キャノーラや牧草などの特定の作物は散布に適しており、この方法で優れた結果を生み出すことができると指摘しました。 コメント ↗
- 懐疑的: ある読者は、米国で使用されている特定のDJIドローンモデルの長期的な入手可能性について懸念を表明しました。 コメント ↗
Hacker Newsのスレッドで出た意見の要約です。事実として検証されたものではありません。 議論の全文を読む ↗