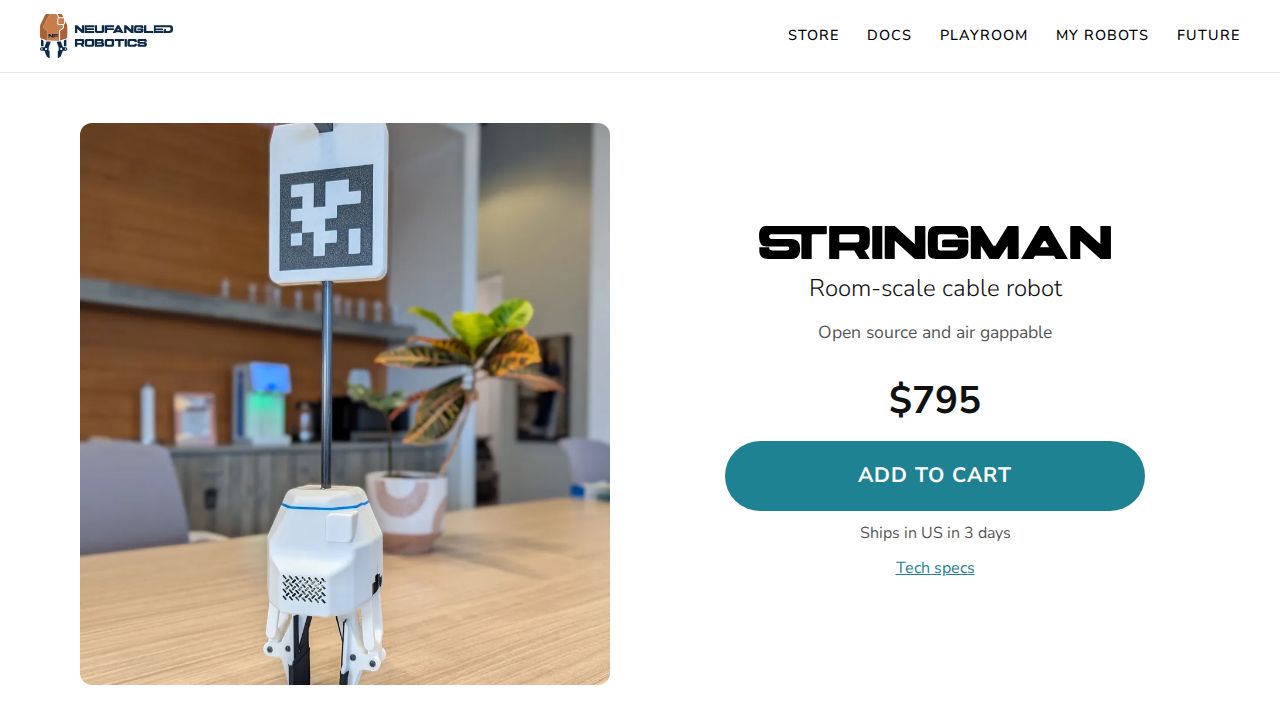
Stringmanは、ケーブル駆動機構を使用して物体を移動および持ち上げるために設計された、オープンソースのルームスケール・グリッパーロボットです。約800ドルで提供されるこのプロジェクトは、従来のヒューマノイドロボットのような複雑な外観よりも、機能的なキネマティクス(運動の幾何学)に焦点を当てています。ケーブルとモーターのシステムを利用することで、このロボットは毛布のような重いアイテムを持ち上げたり、子供のおもちゃのような家庭用品を整理したりといったタスクを実行できます。
Stringmanの核心的なメカニズムはケーブル駆動アーキテクチャに依存しており、これによりサイズに対して大きな持ち上げ強度を発揮することが可能です。剛性のある関節や重いアクチュエータに依存する標準的なロボットアームとは異なり、Stringmanのケーブルシステムは構造全体に力を分散させます。この設計により、ロボットは大型で柔らかい物体を扱うことができ、一部の観察者はこの能力をプロトタイプの主要な強みとして指摘しています。しかし、このケーブルへの依存は、ケーブルが引き下ろされるリスクや、動作中にロボットが揺れるのを防ぐための高度なクローズドループ制御システムの必要性など、特定の技術的課題をもたらします。
このプロジェクトに関する議論では、ヒューマノイド的な外観への欲求と、特化した設計による実用的な利点との間の乖離が浮き彫りになっています。二足歩行のシャーシの「魅力」を好む熱心なファンもいれば、特定のタスクに対する最も効率的な設計は人間のように見える必要はないと主張する者もいます。このプロジェクトの潜在的な用途は、おもちゃを片付けるといった家庭用から、同様のケーブル駆動システムが大規模なシートルーティングに使用される産業規模まで多岐にわたります。その独創性にもかかわらず、現在のバージョンは依然としてプロトタイプであり、洗練された消費者向け製品にするには、家庭環境で実用可能にするためのより堅牢なハードウェアと洗練された外観が必要であると指摘する声もあります。