Ryan Madden氏は、低い思考レベルでCodex環境で動作するGPT-5.6 Solモデルが、複雑な自動化および工場建設ゲームであるFactorioのピースフルなプレイを正常に完了できることを実証しました。モデルはこのマイルストーンをゲーム内時間13.5時間で達成しました。これを実現するために、Madden氏はモデルがPythonライブラリを介してプログラム的にゲームと相互作用できるゲームマネージャーを利用しました。このセットアップは、移動範囲の制限や、未探索のマップ部分を隠す「フォグ・オブ・ウォー」のメカニズムなど、AIが人間のプレイヤーと同じ物理的制限に直面するように設計されました。
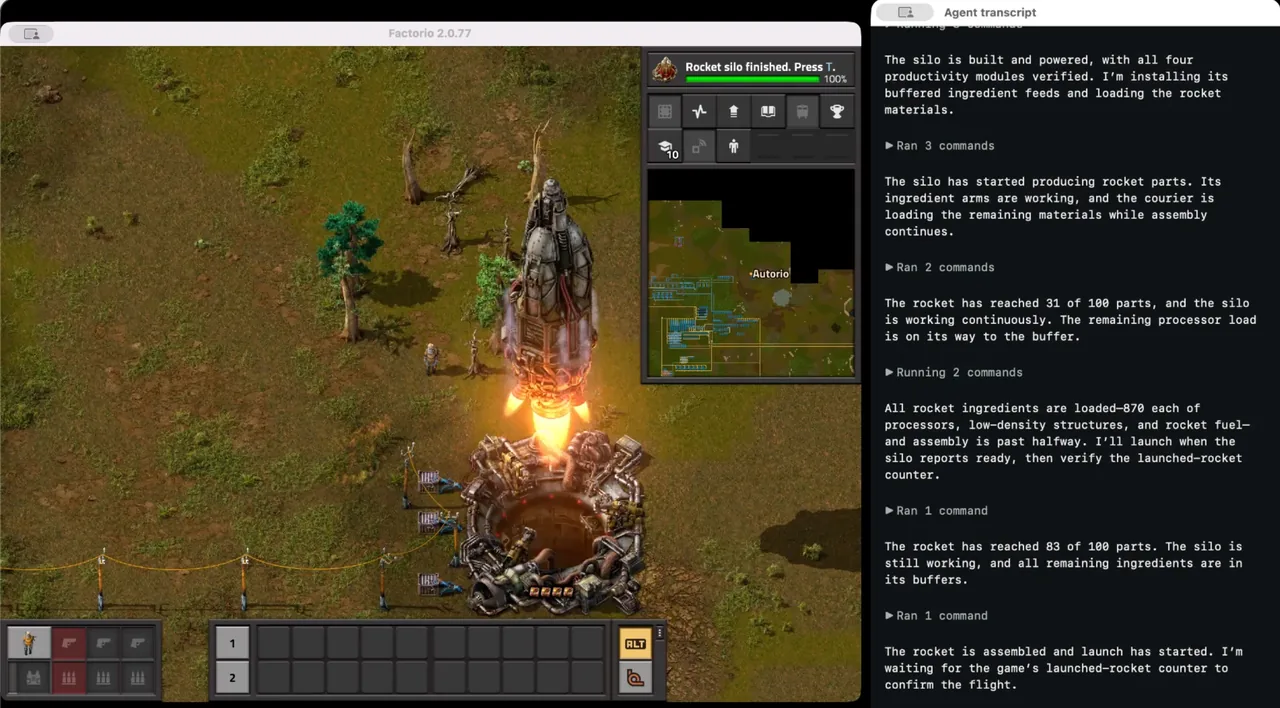
この画像は、GPT-5.6 Solモデルによって達成された主要なマイルストーンであるFactorioのプレイの完了を描いている。
モデルのパフォーマンスは、高度な能力と特定のメカニズム的な失敗の混在を示しました。Solは生産管理や科学研究のマイルストーン達成において驚くべき能力を見せた一方で、ゲームの核心的な物流に関しては苦戦しました。具体的には、モデルは資源を運搬するための輸送ベルトを活用できず、代わりにアイテムをチェストに保管し、工場の異なるエリア間で手動で物資を運搬することを選択しました。この「手動」の努力は、生産システムを接続し、最終的にロケット打ち上げを達成するためにモデルが繰り返し物資を移動させなければならなかったプレイの最終段階において特に顕著でした。
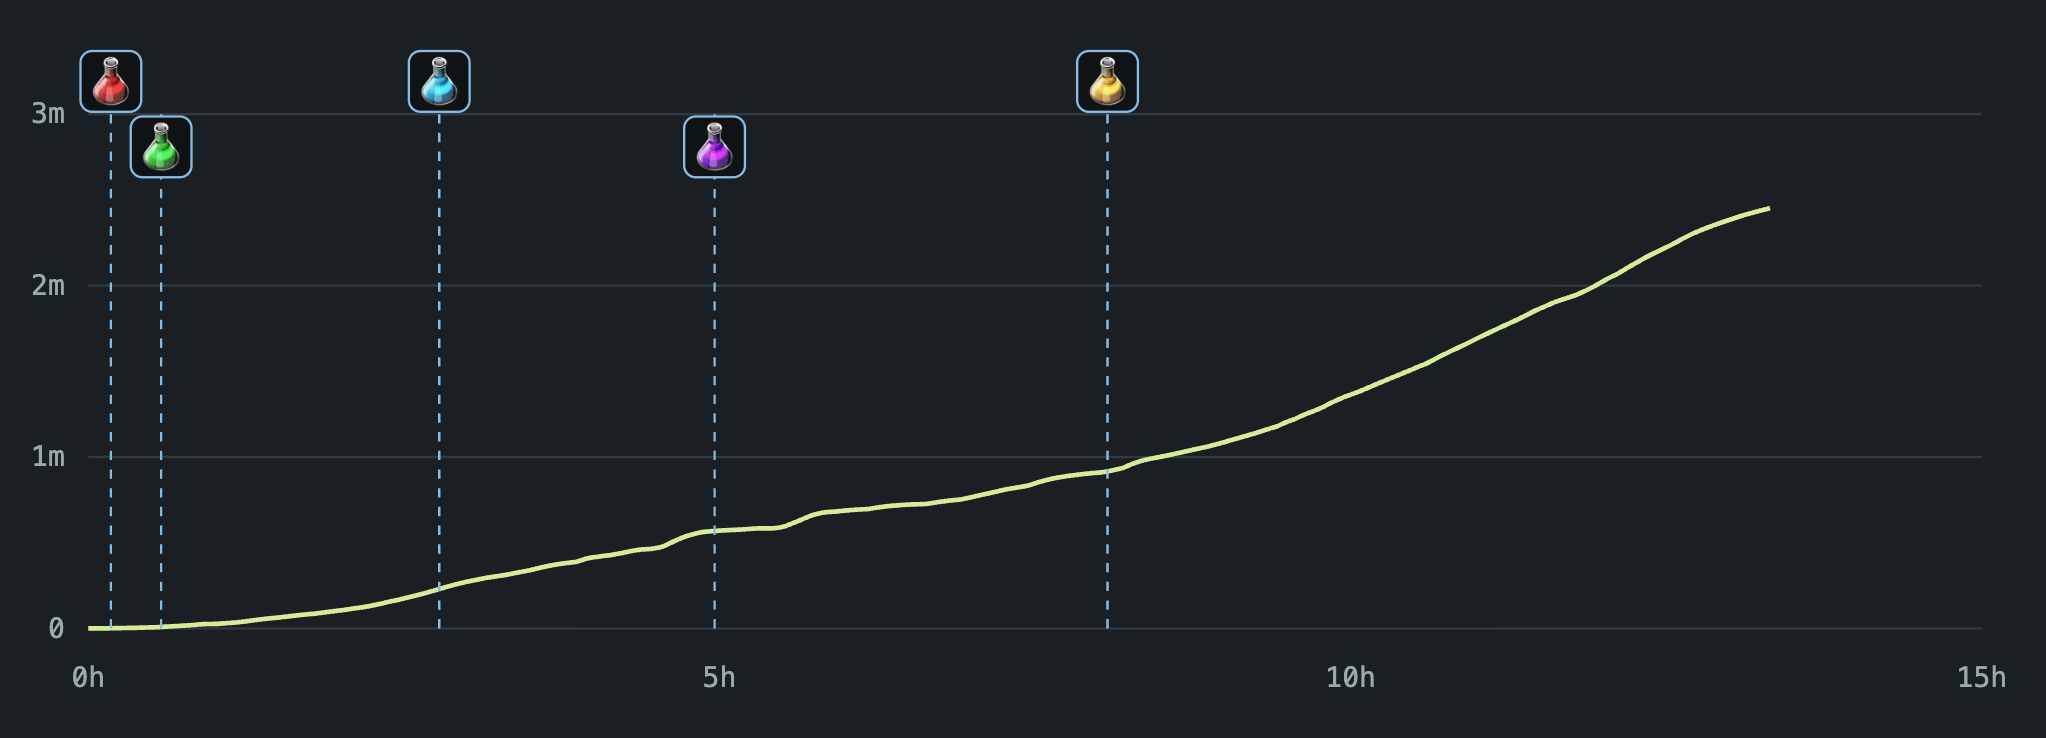
この画像は、生産管理や科学研究のマイルストーン達成におけるモデルの高度な能力を例証している。
これらの物流上の障害にもかかわらず、このプレイは、輸送ベルトを全く使用できず失敗したGPT-5.5を用いた以前の試みと比較して、大幅な改善を意味するものでした。Madden氏は、モデルがゲーム終盤の科学段階で最終的にスケーリングの問題に直面したものの、工場の複雑な構造をナビゲートする能力は、現在のモデルの能力に関する貴重な洞察を提供したと指摘しました。この実験は、工場の視覚的な性質により、従来のプログラミングタスクと比較してモデルの論理が正確にどこで成功し、どこで失敗したかを観察者が特定しやすいため、FactorioがAIの直感をテストするための読み取り可能な媒体であることを浮き彫りにしています。