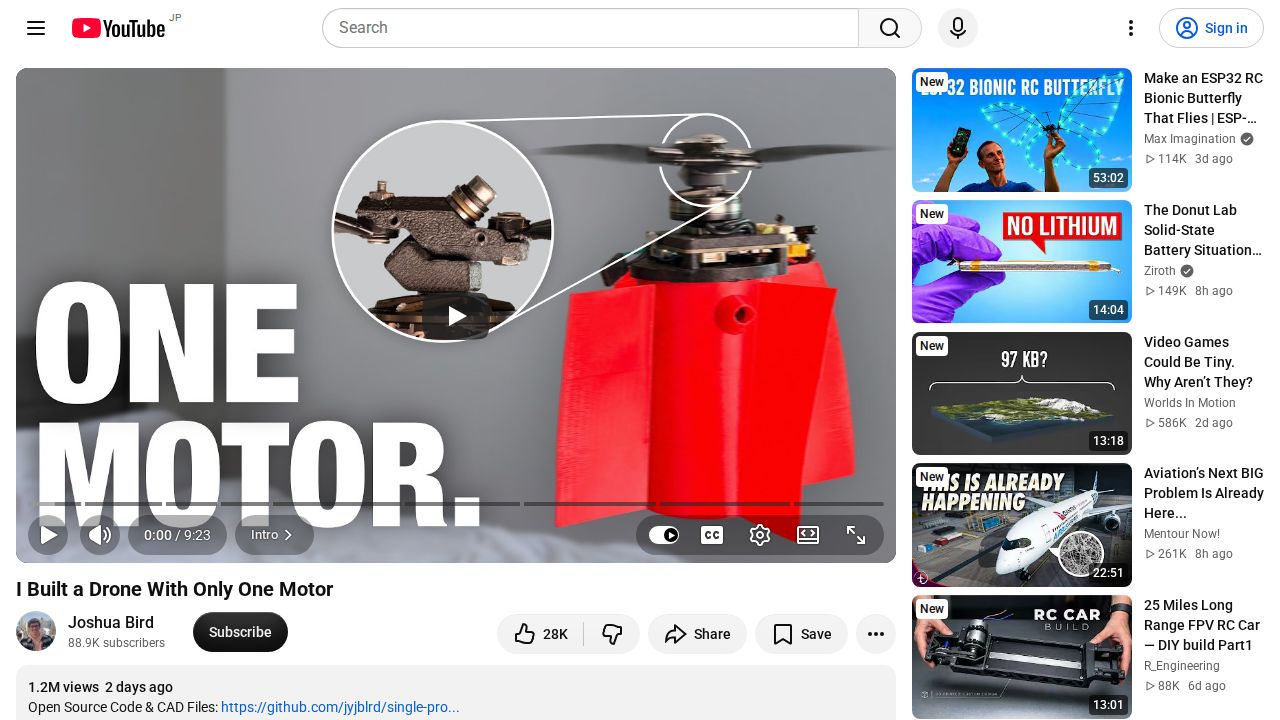
Joshua Bird氏は、通常は安定性を維持するために複数のローターや複雑な機械的リンクを必要とする、単一のモーターで飛行可能なドローンを開発しました。複数の独立したモーターの速度を変化させることに依存する従来のマルチロータードローンとは異なり、この「モノコプター」と呼ばれる単一モーター設計は、特殊なヒンジシステムを利用しています。この機構により、ローターが回転する際にその揚力と向きを制御することが可能になり、従来のヘリコプターに見られるスワッシュプレートを事実上置き換えています。このシステムは、必要な飛行ダイナミクスを提供するために、磁気エンコーダとトルク変調に依存しています。
この革新の核心は、機械的な複雑さからアルゴリズムの複雑さへの移行にあります。単一のモーターは飛行を開始すると同時にドローンを回転させてしまうため、制御ソフトウェアは安定した方位を維持するためにローターの位置を常に計算し、調整する必要があります。Hacker Newsのコメントでは、このアプローチは、システムが自由度よりも少ない制御入力しか持たない「アンダーアクチュエータ・ロボティクス(不足駆動ロボティクス)」を反映していると指摘されています。これは、一部の現代の戦闘機が垂直安定板を欠き、代わりに高度に敏感なリアルタイムソフトウェアに依存してロールとヨーを管理する手法と類似しています。また、製作者は高解像度・高速カメラを使用して、安定した飛行に必要な高速域で発生する「フラッター(振動)」を調査し、軽減しました。
この設計は機械的に優雅ではありますが、特定の実用的なトレードオフも伴います。あるコメントでは、単一モータードローンは本質的に回転しやすい性質があるため、日常的な使用にはテールモーターを備えた2モーター構成の方が実用的かもしれないと指摘されています。さらに、単一モーターローターの概念はRCヘリコプターで探求されてきましたが、それをドローンフレームに適用するには、フレームの振動や制御ループの誤差範囲に関して独自の課題が生じます。このプロジェクトは、物理的な制限を克服するために複雑なソフトウェアを使用するという工学における成長傾向を浮き彫りにしており、高速スキャンやイメージング用途を目的とした、より小型で安価、あるいはより特殊なドローン構成への道を開く可能性があります。
証拠: 1. ドローンの機構には、スワッシュプレートなしで揚力を制御するための特殊なヒンジ設計、磁気エンコーダ、およびトルク変調が含まれています (hn-50150089)。 2. このプロジェクトは、単一モーターによる回転を補正するためにソフトウェアがドローンの向きを管理する、アンダーアクチュエータ・ロボティクスの原理を実証しています (hn-50150089)。 3. 製作者は開発プロセスにおいて、ローターのフラッターを調査し対処するために高速カメラを使用しました (hn-50150089)。