Open Micro-Manipulatorは、低コストで組み立てが容易な電動XYZモーション制御プラットフォームを提供するために設計されたオープンソースプロジェクトです。このシステムは、電子部品のプローブ、光学アライメント、顕微鏡観察などの高精度なタスク向けに設計されています。機械的な剛性と広い可動範囲のバランスを実現するために、並列運動学構造と小型ボールジョイントを組み合わせて採用しています。市販のステッピングモーターと30 kHzのクローズドループコントローラーを活用することで、このプラットフォームは趣味の愛好家や研究者の両方がサブマイクロメートル精度の制御を利用できるようにすることを目指しています。
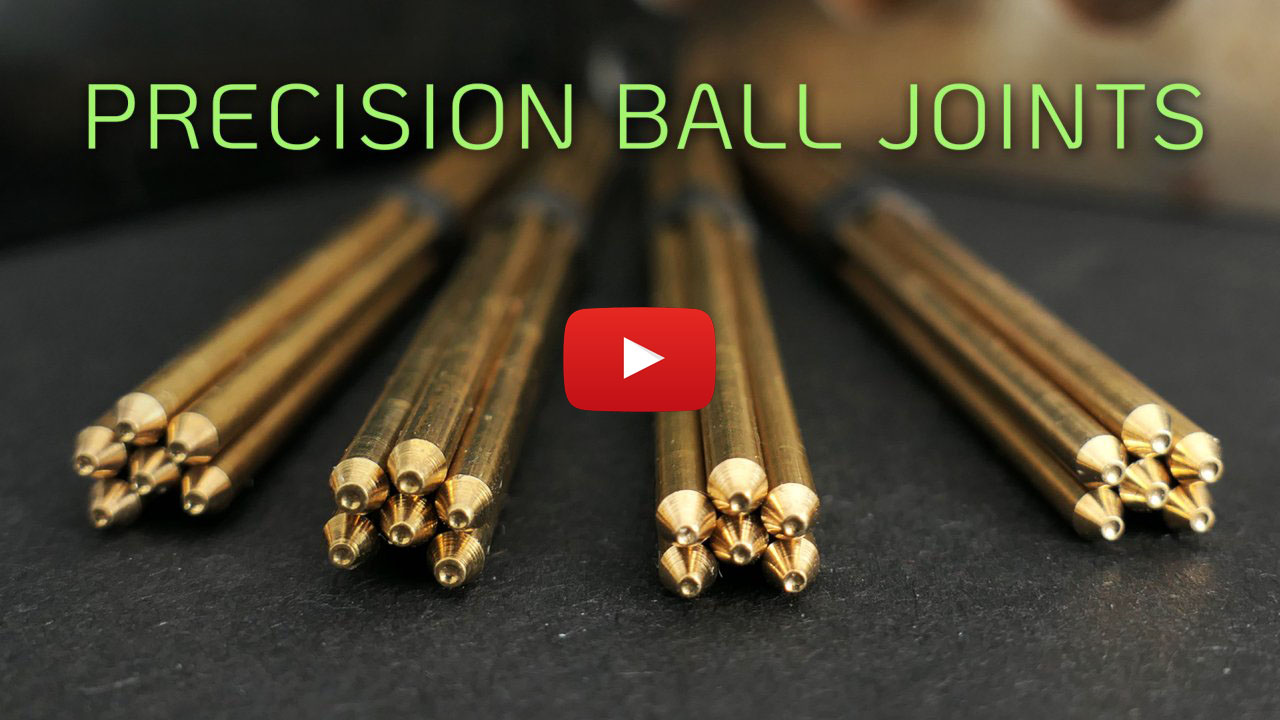
システムは、機械的剛性と広い可動範囲のバランスを実現するために、並列運動学構造と小型ボールジョイントを組み合わせて利用しています。
精度目標を達成するために、このプラットフォームは「磁気ギア」アプローチを採用しています。この技術は、低コストの磁気ロータリーエンコーダの分解能を人工的に30倍に高め、システムが50nmという微細なステップを実現することを可能にします。プロジェクトはこの高い分解能を達成していますが、開発者は分解能と精度の違いを明確に指摘しており、デバイスの絶対精度は理論的な分解能よりも大幅に低いと述べています。ハードウェアはアクセシビリティを重視して設計されており、SMDはんだ付けを必要としないPCBを使用し、標準的な3軸CNC切削や3Dプリンティングで製作可能なコンポーネントを採用しています。
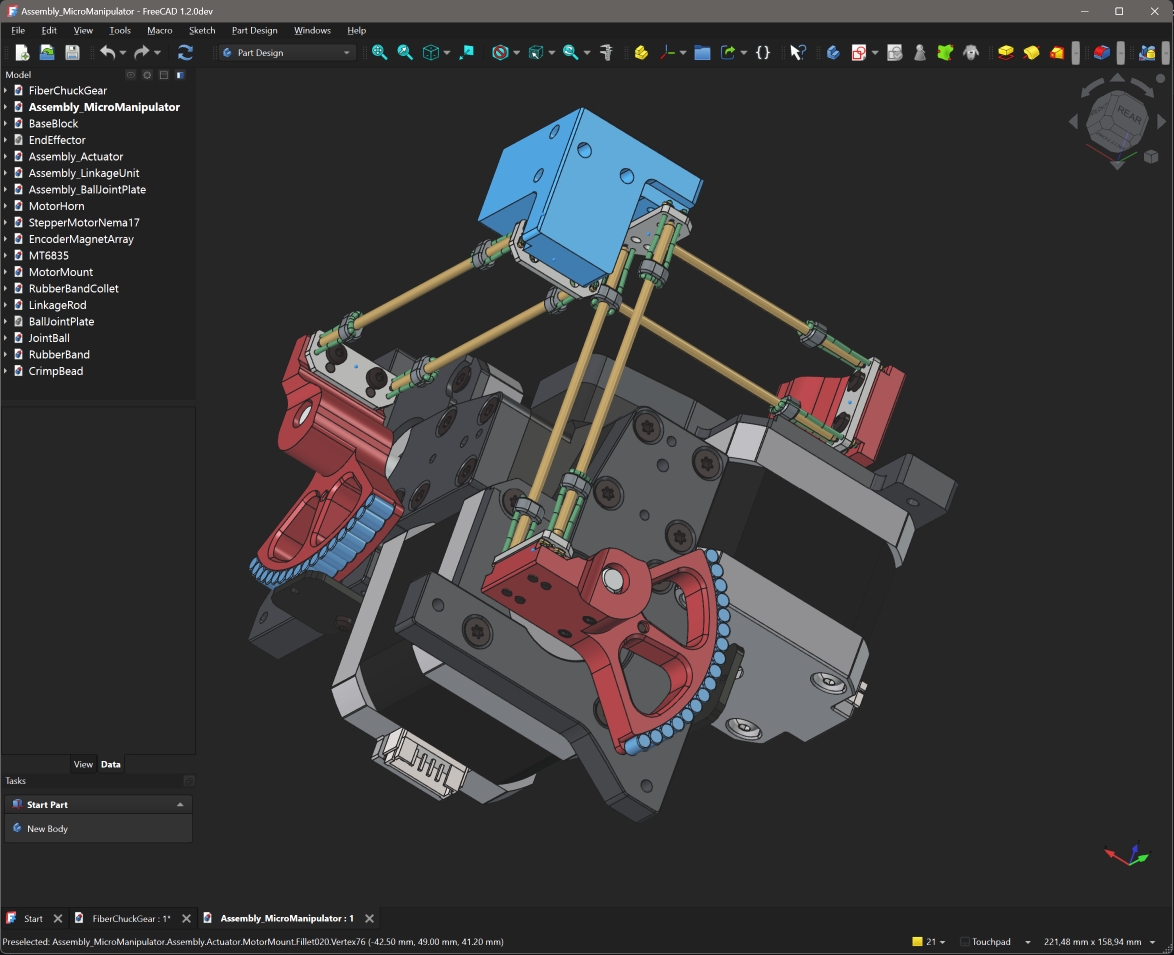
ハードウェアは、SMDはんだ付けを必要としないPCBと、標準的な3軸CNC切削や3Dプリンティングで製作可能なコンポーネントを使用することで、アクセシビリティを考慮して設計されています。
制御と統合は、USBシリアルインターフェースを介してG-CodeコマンドのサブセットをサポートするC++で記述されたファームウェアスタックを通じて行われます。このファームウェアには、スムーズな経路追従を保証するためのルックアヘッド機能を備えたモーションプランニングスタックが含まれており、6DOFポーズ補間をサポートしています。使いやすさを考慮し、プロジェクトはシリアル通信用のPython APIと、顕微鏡からのライブカメラフィードなどを表示できるグラフィカルユーザーインターフェース(GUI)を提供します。現在はXYZモーションに最適化されていますが、基礎となるファームウェアアーキテクチャは、ヘキサポッドモーションプラットフォームのような、より複雑な構成をサポートできるように設計されています。
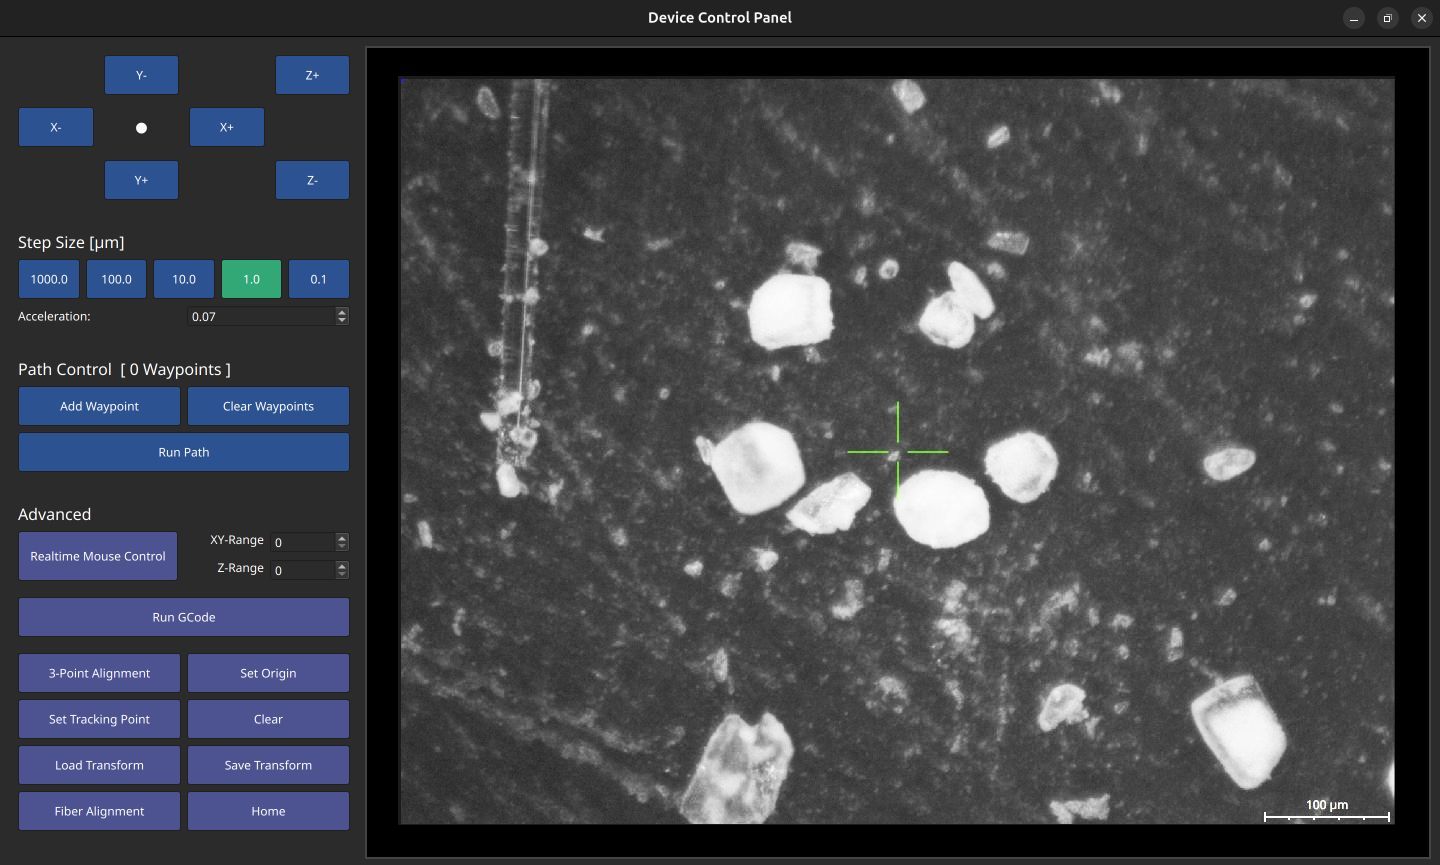
使いやすさを考慮し、プロジェクトはシリアル通信用のPython APIと、顕微鏡からのライブカメラフィードなどを表示できるグラフィカルユーザーインターフェース(GUI)を提供します。