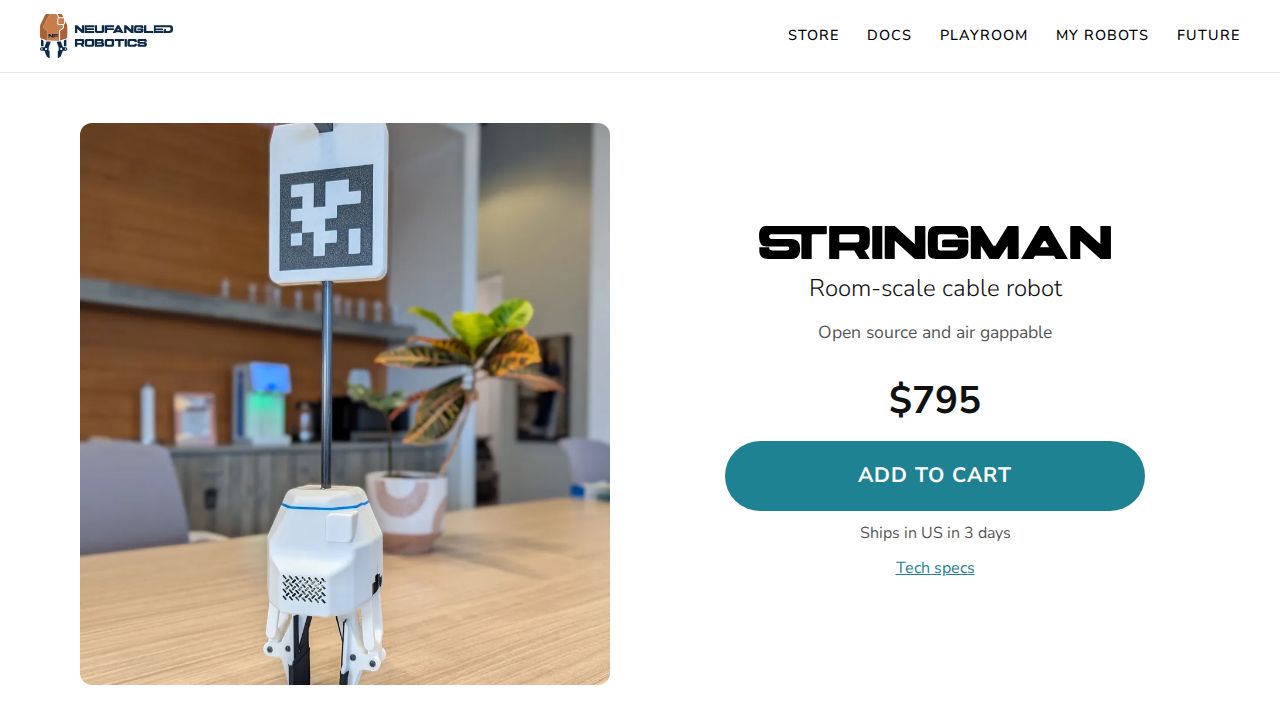
Stringman 是一款开源的室级抓取机器人,旨在利用绳索驱动机制来移动和搬运物体。该项目定价约为 800 美元,其核心重点在于功能性运动学——即运动的几何结构——而非传统类人机器人复杂的审美设计。通过利用一套由绳索和电机组成的系统,该机器人可以执行诸如拿起毯子等重物,或整理儿童玩具等家用物品等任务。
Stringman 的核心机制依赖于其绳索驱动架构,这使其能够相对于其体积产生巨大的提升力量。与依赖刚性关节和沉重驱动器的标准机械臂不同,Stringman 的绳索系统将力量分布到整个结构中。这种设计使机器人能够处理大型、柔软的物体,一些观察者指出这是该原型机的主要优势。然而,这种对绳索的依赖也带来了特定的技术挑战,例如绳索被猛烈拉拽的风险,或者需要复杂的闭环控制系统来防止机器人在操作过程中发生晃动。
围绕该项目的讨论凸显了对类人审美追求与专用设计实用效益之间的分歧。虽然一些爱好者表达了对双足底盘“魅力”的偏好,但另一些人则认为,针对特定任务的最有效设计并不需要看起来像人。该项目的潜在应用范围从家用场景(如整理玩具)到工业规模,在工业领域,类似的绳索驱动系统被用于大规模板材路由。尽管具有独创性,目前的版本仍处于原型阶段,一些人指出,若要成为可行的家用消费产品,仍需要更稳健的硬件和更精致的审美设计。