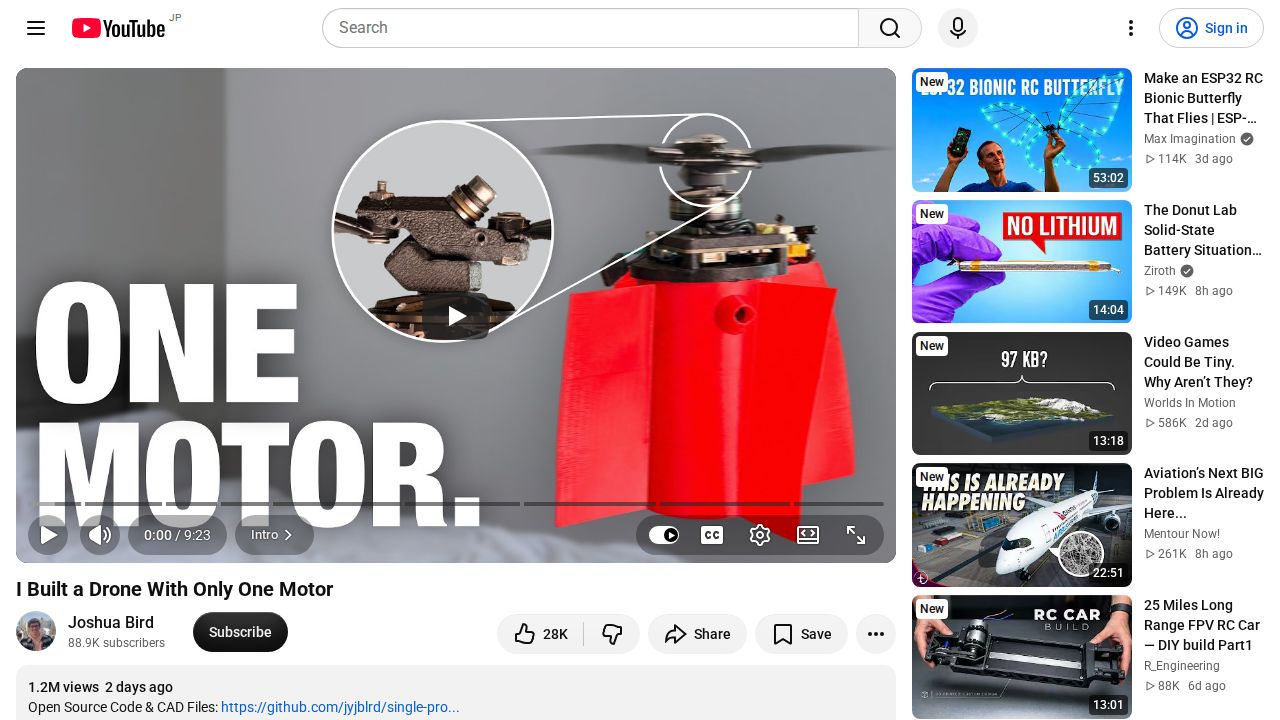
Joshua Bird 开发了一种能够使用单个电机飞行的无人机,而这种成就通常需要多个旋翼或复杂的机械联动装置来维持稳定性。与依赖改变多个独立电机速度的传统多旋翼无人机不同,这种被称为“单旋翼机”的单电机设计利用了一个专门的铰链系统。该机制允许无人机在旋翼旋转时控制其升力和方向,有效地取代了传统直升机中存在的摆柄。该系统依靠磁编码器和扭矩调节来提供必要的飞行动力学。
创新的核心在于从机械复杂性向算法复杂性的转变。由于单电机会导致无人机在起飞时立即旋转,控制软件必须不断计算并调整旋翼位置以保持稳定的航向。Hacker News 上的评论者指出,这种方法反映了“欠驱动机器人学”(underactuated robotics),即系统的控制输入少于其自由度。这类似于某些现代战斗机缺乏垂直尾翼,而是依靠高度敏感的实时软件来管理倾斜和偏航。建造者还利用高分辨率、高速摄像机来研究并减轻“颤振”——即在稳定飞行所需的高速下可能发生的振动。
虽然该设计在机械上非常优雅,但它也带来了特定的实际权衡。一位评论者指出,带有尾部电机的双电机设置可能更适合日常使用,因为单电机无人机本质上容易发生旋转。此外,虽然单电机旋翼的概念在遥控直升机中已被探索,但将其应用于无人机机架在机架振动和控制回路误差范围方面提出了独特的挑战。该项目还突显了工程领域的一个日益增长的趋势,即利用复杂的软件来克服物理限制,这可能为更小、更便宜或更专门的无人机配置打开大门,例如那些旨在用于高速扫描或成像应用的配置。
证据: 1. 该无人机的机制涉及特殊的铰链设计、磁编码器和扭矩调节,用于在没有摆柄的情况下控制升力 (hn-50150089)。 2. 该项目展示了欠驱动机器人学的原理,即软件管理无人机的方向以补偿单电机旋转 (hn-50150089)。 3. 建造者在开发过程中使用高速摄像机来研究和解决旋翼颤振问题 (hn-50150089)。