Open Micro-Manipulator 是一个开源项目,旨在提供一个低成本、易于构建的电机驱动 XYZ 运动控制平台。它专为探测电子元件、光学对准和显微镜观察等高精度任务而设计。该系统利用平行运动结构结合微型球形关节,以实现机械刚性和宽广运动范围之间的平衡。通过利用现成的步进电机和 30 kHz 闭环控制器,该平台旨在让爱好者和研究人员都能获得亚微米级的精度。
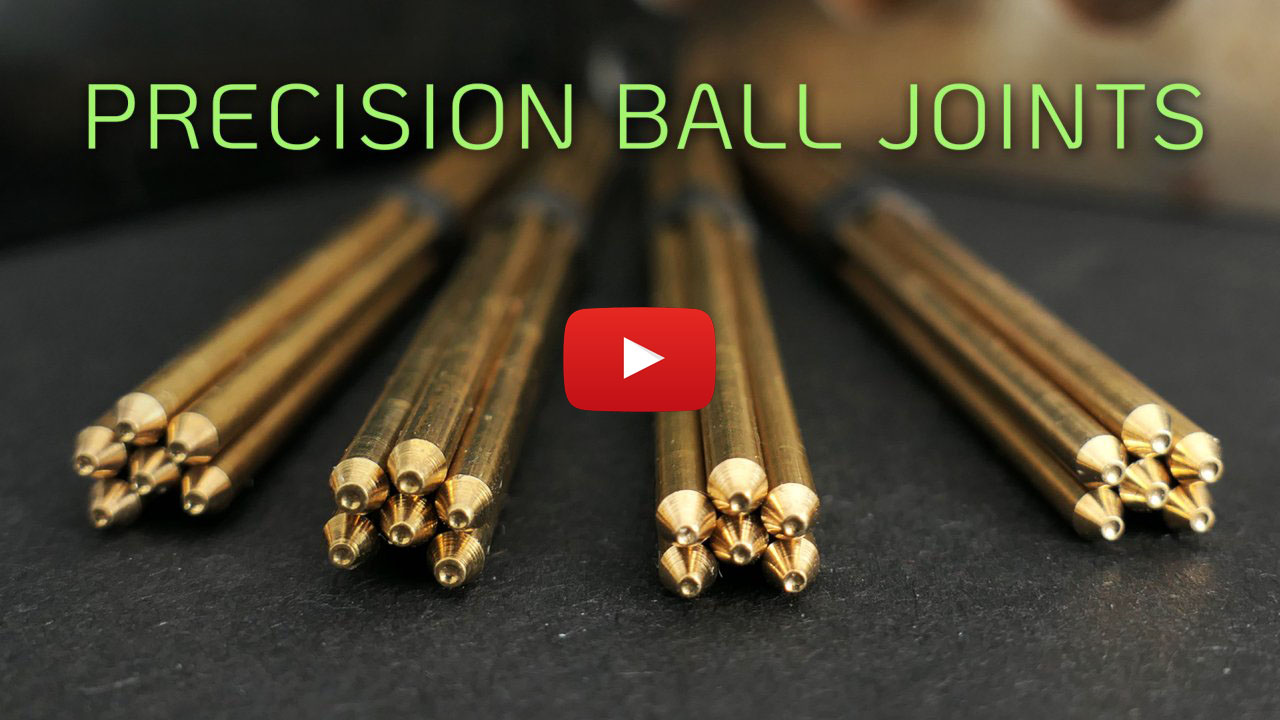
该系统利用平行运动结构结合微型球形关节,以实现机械刚性和宽广运动范围之间的平衡。
为了实现其精度目标,该平台采用了“磁力齿轮”方法。这种技术将低成本磁性旋转编码器的分辨率人为提高 30 倍,使系统能够实现小至 50nm 的步进。虽然该项目实现了如此高的分辨率,但开发者明确指出分辨率与准确度之间的区别,指出设备的绝对准确度明显低于其理论分辨率。硬件设计注重易用性,采用无需 SMD 焊接的 PCB,且组件可以使用标准的 3 轴 CNC 铣削或 3D 打印制造。
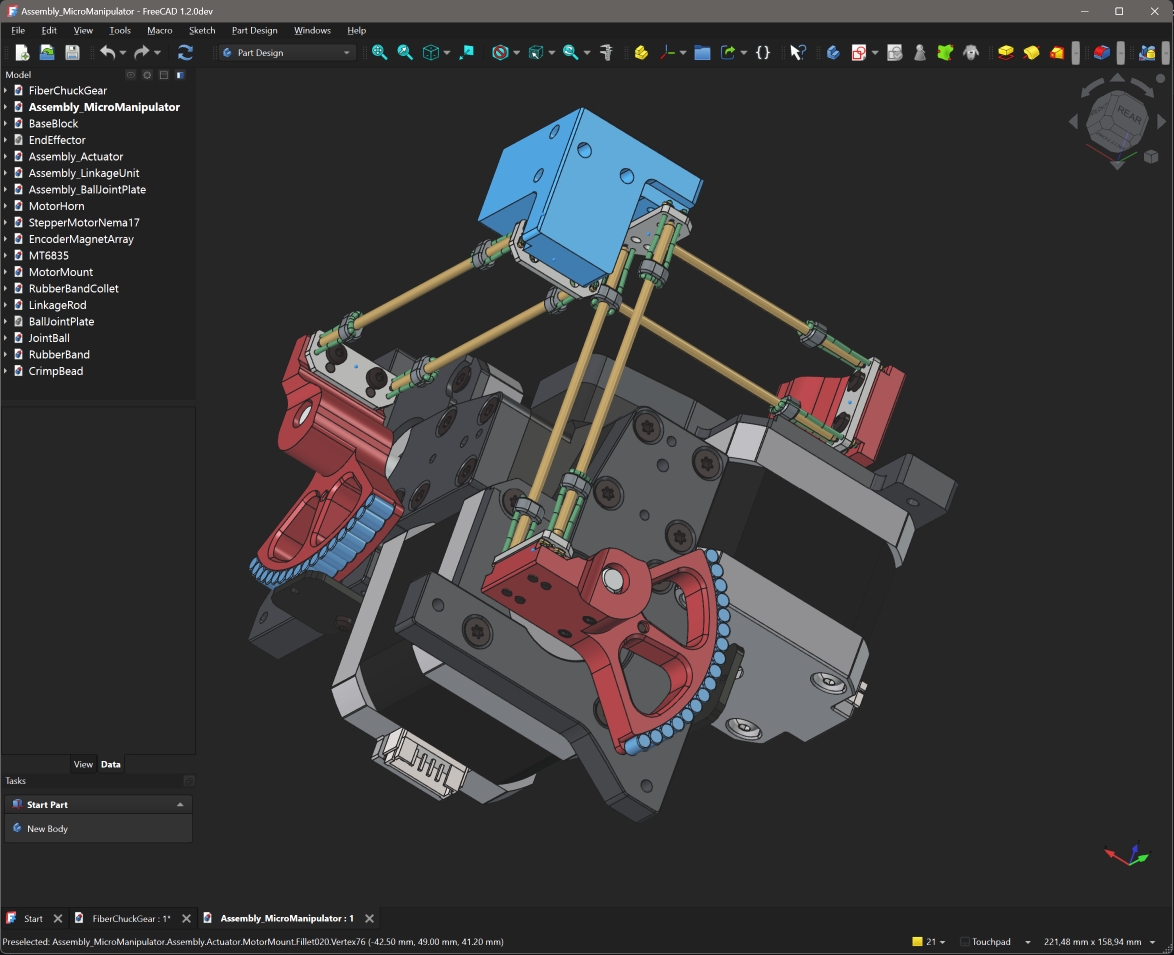
硬件设计注重易用性,采用无需 SMD 焊接的 PCB,且组件可以使用标准的 3 轴 CNC 铣削或 3D 打印制造。
控制和集成通过使用 C++ 编写的固件栈处理,该固件支持通过 USB 串口传输的一组 G-Code 命令。固件包括具有前瞻能力的运动规划栈,以确保平滑的路径跟踪,并支持 6DOF-Pose 插值。为了便于使用,该项目提供用于串口通信的 Python API,以及可以显示实时摄像头画面(例如来自显微镜的画面)的图形用户界面 (GUI)。虽然该项目目前针对 XYZ 运动进行了优化,但底层的固件架构旨在支持更复杂的配置,例如六足机器人运动平台。
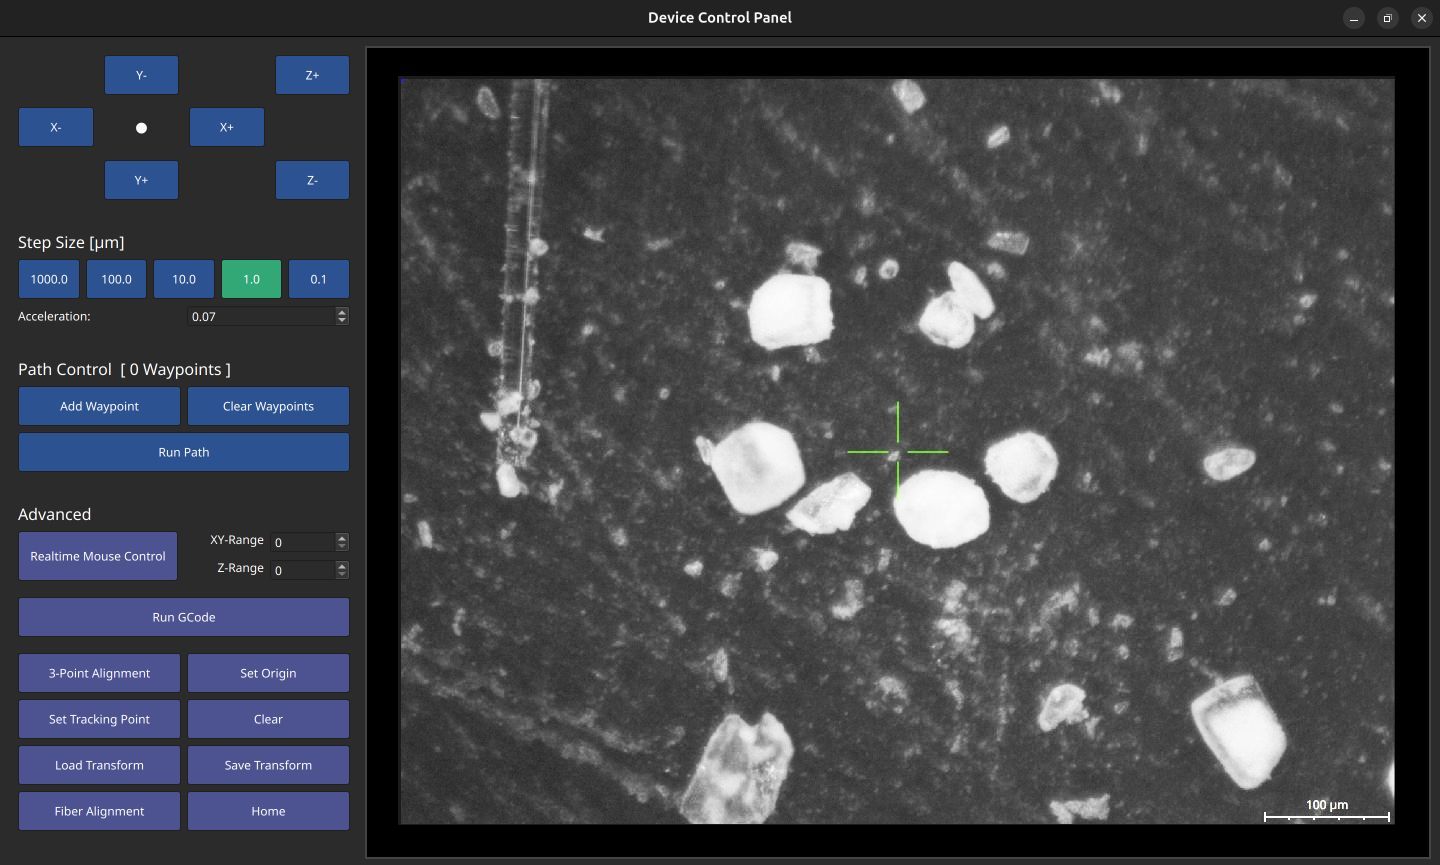
为了便于使用,该项目提供用于串口通信的 Python API,以及可以显示实时摄像头画面(例如来自显微镜的画面)的图形用户界面 (GUI)。