Simon Green 开发了 BinRange 来解决他 Home Assistant 设置中的一个缺口:虽然系统可以通过 Waste Collection Schedule 集成预测垃圾桶应该何时被放置出来进行收集,但它无法验证垃圾桶是否真的已经被移到路边。受到他之前使用蓝牙标签尝试的限制的激发——蓝牙标签由于环境干扰导致电池耗电快且靠近读数不可靠——Green 转向了超宽带(UWB)无线电技术以获得更 robust 的解决方案。
BinRange 采用 UWB 技术,通过测量无线电信号在设备之间传播的时间来测距,而不是依赖易受墙壁、车辆和天线方向影响的信号强度指示(RSSI)。该系统由六个电池供电的 KKM K4W 标签(每个标签包含 nRF52833 处理器、DW3110 无线电和 LIS3DH 加速度计)组成,这些标签附加在家庭垃圾桶上,以及一个固定锚点,由 Makerfabs ESP32-WROVER/DW3000 板搭配 DW3000 无线电模块构成。锚点测量到每个标签的距离并通过 MQTT 将读数发布到 Home Assistant,在那里它们与收集时间表数据结合,以生成放出和收回通知。Green 的测试表明,天线方向对可靠性有显著影响:当从平放改为垂直放置时,在十米距离下成功率从 37% 提高到 100%,并且他制定了特定场地的十米阈值,以判断垃圾桶是否已经远离存储区足够远以被视为“已放出”用于收集。
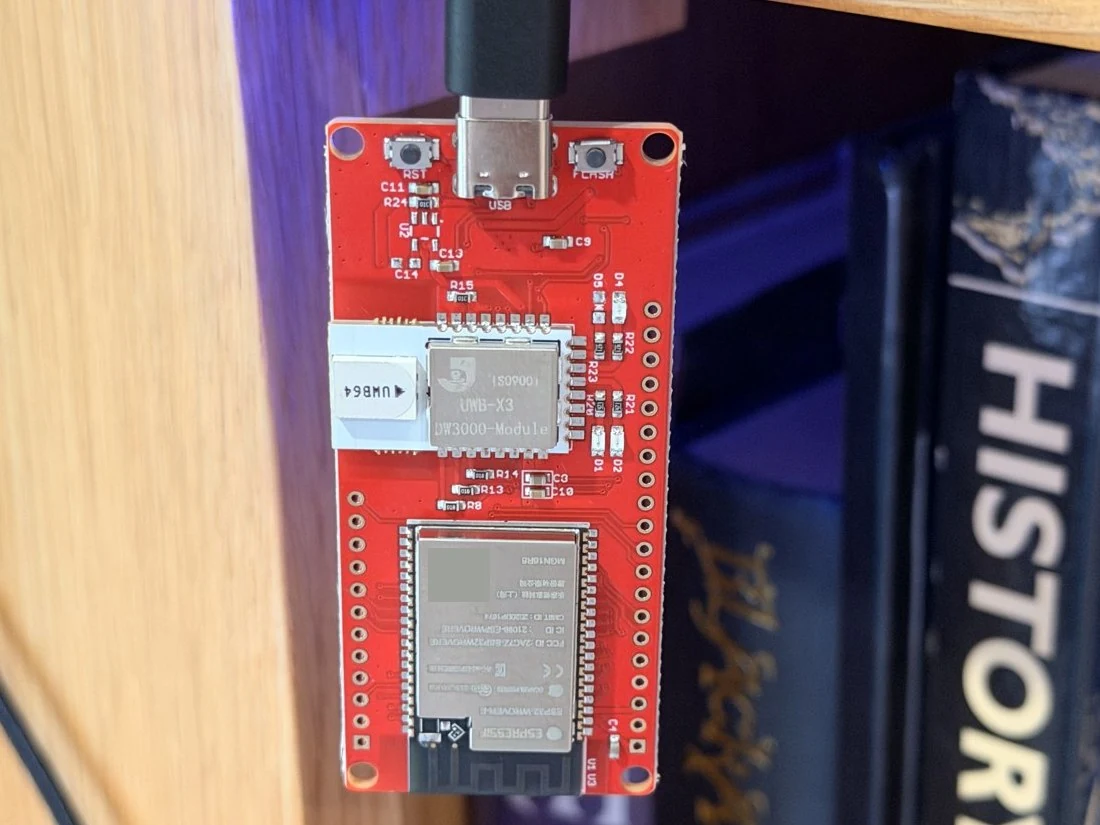
显示了固定锚点组件,该组件测量到标签的距离并将数据发布到 Home Assistant,如系统概述所述。
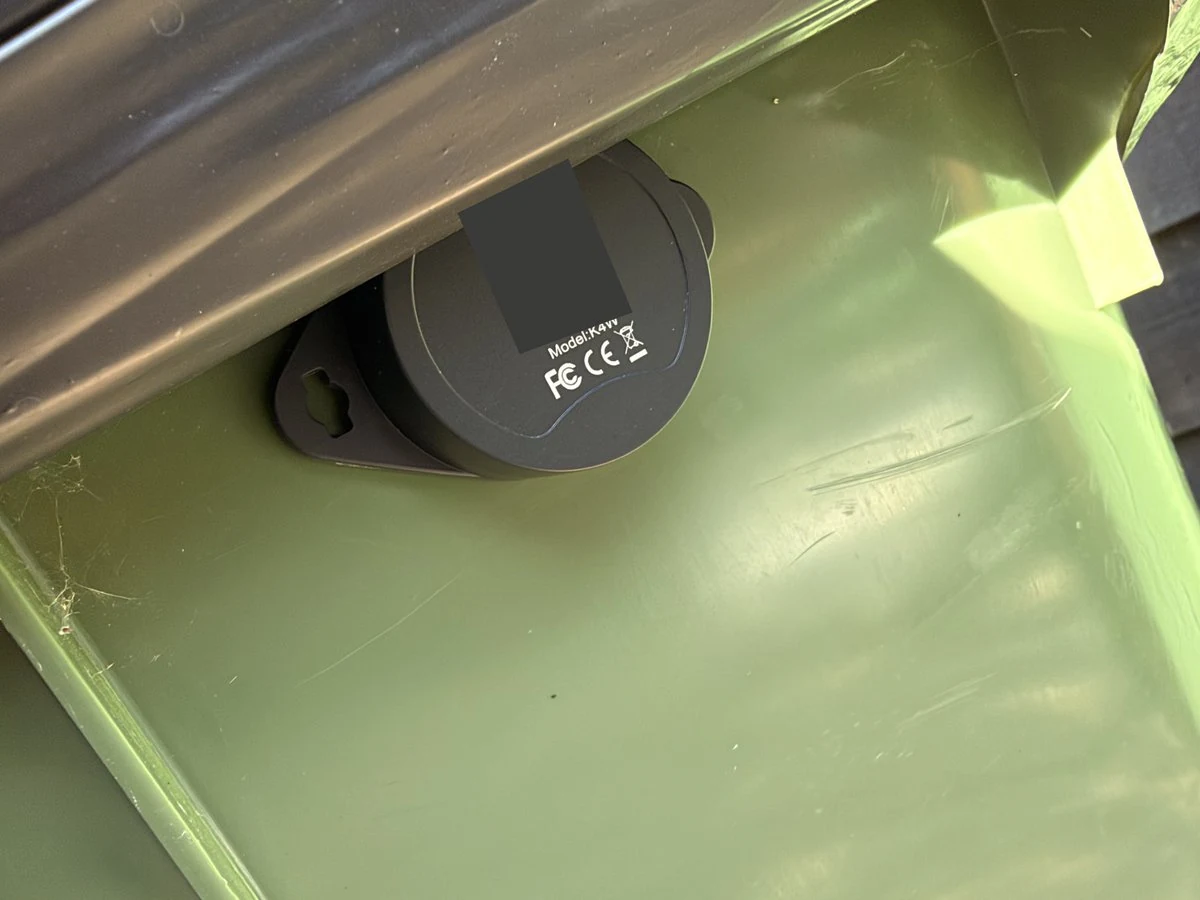
说明了六个电池供电标签之一,这些标签附着在垃圾箱上,并与锚点通信以确定垃圾箱状态。
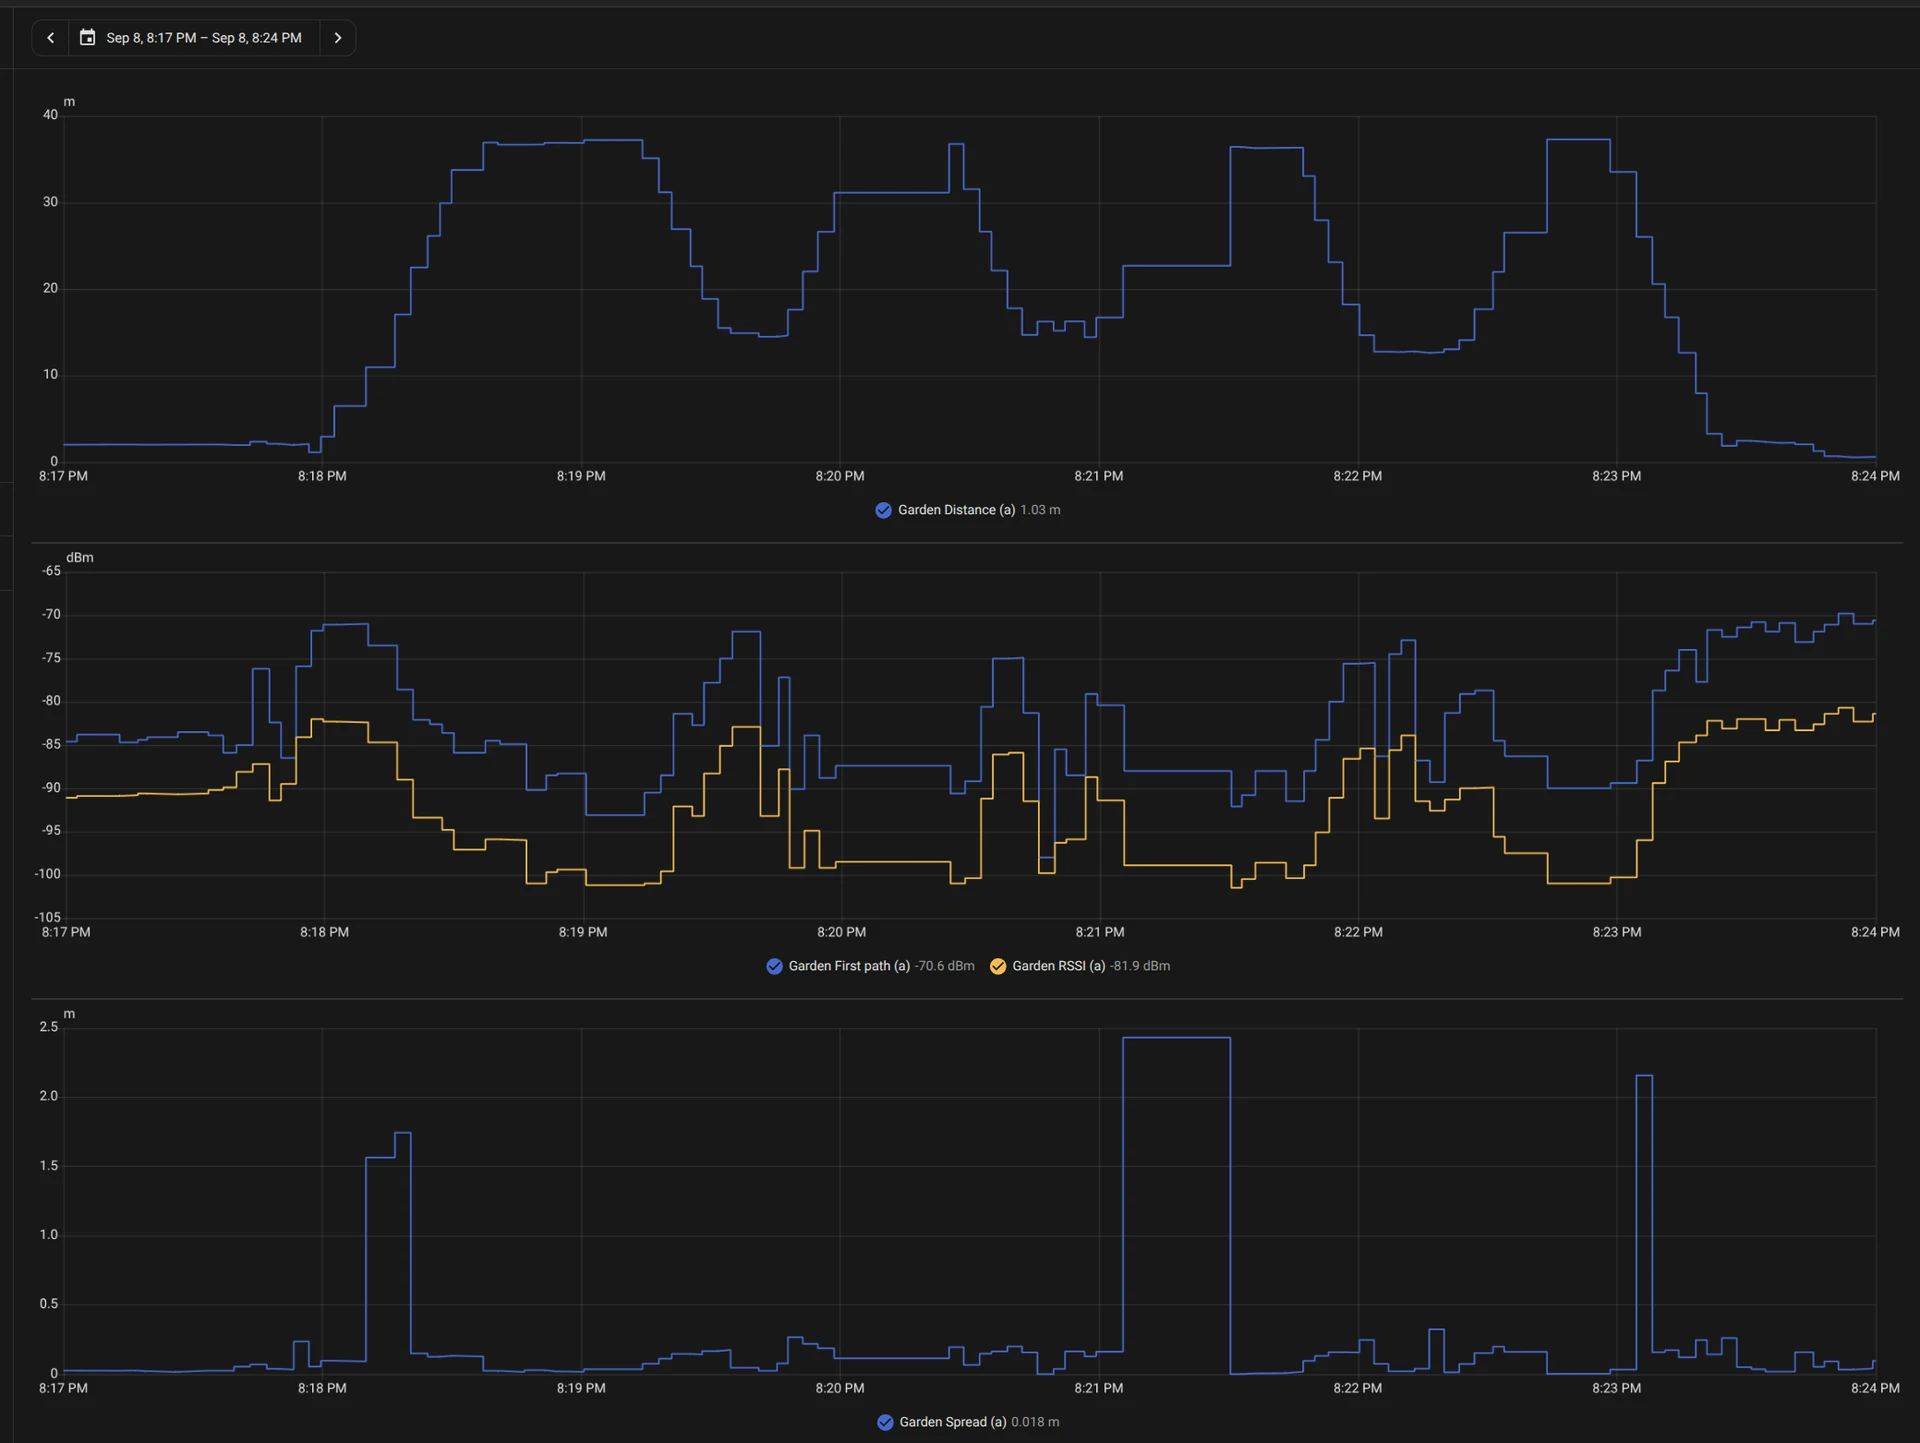
可视化了用于评估天线方向影响并建立十米阈值以进行垃圾箱放出检测的步行测试。
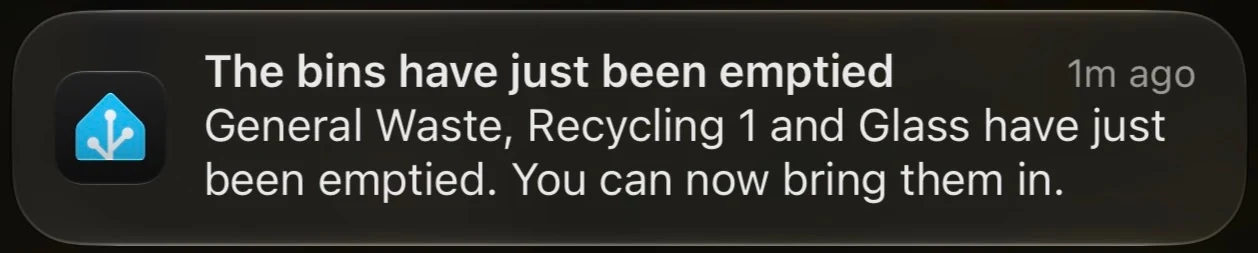
代表了在系统检测到垃圾箱已被清空并准备好被取回时生成的收回通知。
尽管 BinRange 系统在 Green 的六个垃圾桶安装中已被证明是功能正常的,但仍有几项局限性正在接受调查。电池寿命估计具有挑战性,因为仅仅收集电压数据无法提供对于数月或数年运行的可防御估计,并且 Green 注明他不愿意使用电池大部分寿命来报告其自身电压。户外可靠性大约延伸到三十米才变得间歇性,并且车辆完全阻挡信号路径时可能会完全阻断。Green 承认该项目仍然是一个实验性的现场原型,需要更长期的证据来验证多周电池寿命、已安装覆盖验证以及无人值守的蓝牙维护可靠性,尽管他已经成功地在不需要物理接触的情况下对所有六个标签执行了无线固件更新。